欢迎光临~摩比工品,MRO 工业品知识库

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
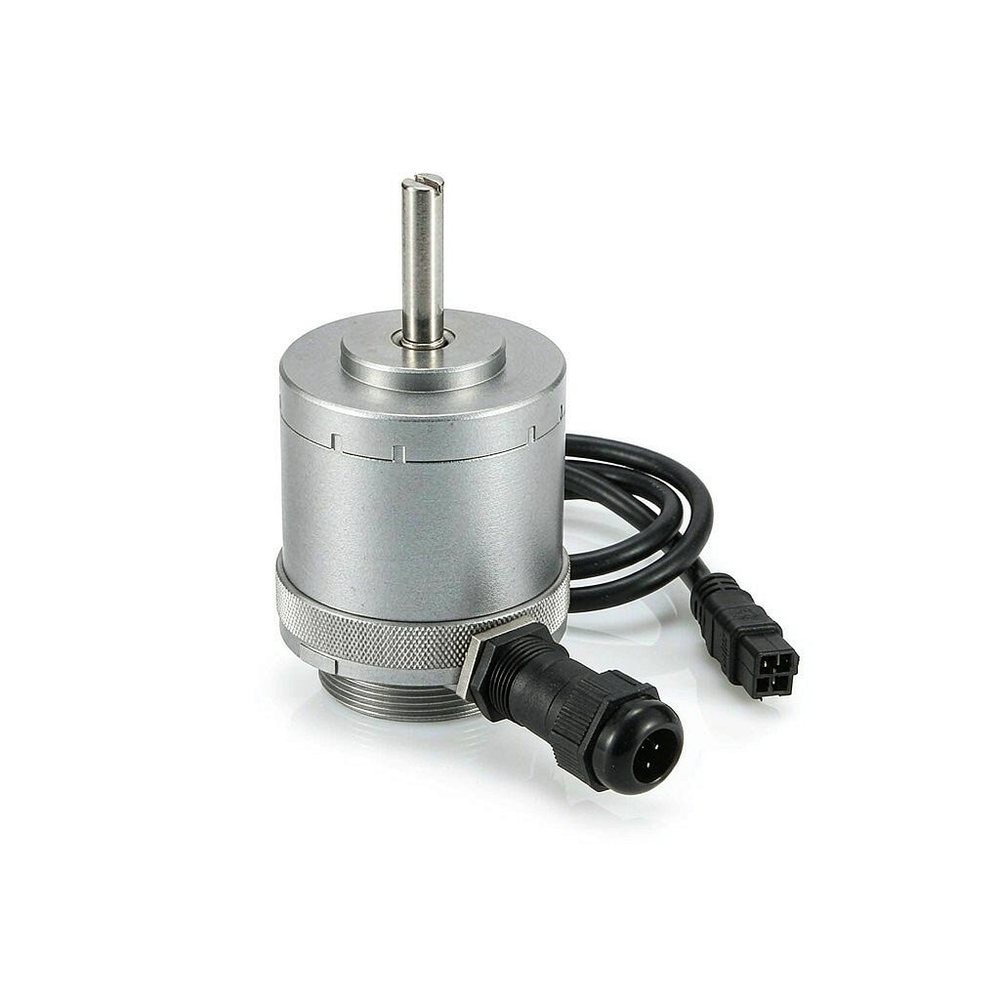
瓦亨多夫(Wachendorff)1975 年成立于德国盖森海姆,业务长期分为自动化与显示两条主线:编码器、倾角传感器,以及工业显示器与人机界面。旋转编码器是把角位移转换为电信号的测量元件,在伺服驱动、起重、包装、风电、物流输送中承担速度与位置反馈。
反馈环节的误差不会停留在测量层面,而是直接进入闭环,表现为定位偏差、低速爬行、过冲与随动报警。因此判断编码器是否合适,不能只看分辨率一个数,而要把信号形式、最大输出频率、机械承载与安装几何放在一起评估。本文按机理、谱系、参数、量化因素、场景、诊断、安装、误区的顺序展开。
增量型编码器输出 A、B 两路正交方波与一路 Z 零位脉冲。控制器对 A、B 做四倍频计数得到位置增量,靠两路相位超前关系判断转向,靠 Z 脉冲建立机械零点。增量型的优点是信号简单、延迟低,缺点断电后位置丢失,必须回零。
绝对型编码器在每个位置输出唯一编码,单圈型在一转内唯一,多圈型再叠加圈数计数。常见接口有 SSI、BiSS、CANopen、EtherCAT、PROFINET 等。绝对型上电即知位置,无需回零,适合起重高度、阀门开度这类不允许丢失基准的场合。
按敏感原理又分为光电式、磁式与电容式。光电式用码盘与光栅,分辨率高、抗磁场干扰,但怕窗口污染与凝露;磁式用磁阻元件与磁环,抗振抗污能力强,分辨率略低,需远离外部强磁场与焊接电流回路;电容式介于两者之间,适合紧凑结构。
参数含义方面,分辨率以每转脉冲数或位数表示,决定最小可分辨角度;精度是实际角度与指示角度的最大偏差,以角秒或角度表示,与分辨率不是一回事;重复精度是多次回到同一点的一致性;最大输出频率决定高转速下是否丢脉冲;轴承载能力以轴向与径向牛顿值分别标注;启动力矩影响小功率场合的选型。
最大输出频率是首先要核算的量:脉冲频率等于每转脉冲数乘以转速再除以 60。以 1024 脉冲每转、3000 转每分计算,频率为 51.2 kHz。若选 5000 脉冲每转而驱动器输入上限只有 200 kHz,则转速上限被压到 2400 转每分,这是选型时最常见的隐性约束。
传输距离与频率是相互制约的:单端 HTL 信号抗干扰差,长线时建议控制在 100 m 以内且频率不超过 200 kHz;差分 RS422 适合高频长距离,100 kHz 下可传 100 m,500 kHz 时建议缩短到 30 m 以内。电缆电容与终端匹配不当会造成边沿变缓,接收端判决点漂移,等效为相位误差。
机械偏差同样可量化:轴偏心 e 造成的角度误差约等于 e 除以半径的反正切。半径 10 mm、偏心 0.1 mm 时误差约 0.57 度,远大于光电码盘本身的精度。轴向跳动造成码盘与光栅间隙变化,超过 0.1 mm 即可引起信号幅值波动。温度方面,光电机型典型精度为 ±0.1 度到 ±0.01 度,磁式为 ±0.5 度到 ±1 度,超出工作温度后需按资料给出的温度系数折算。
工况匹配的判断顺序是:先确定是否需要断电保持位置,再确定转速与分辨率对应的频率,最后核算机械承载与安装空间。顺序颠倒会导致反复改型。
诊断从静态开始:确认供电电压在铭牌范围内,用万用表测量各信号线对 0 V 的直流电平,判断是否存在短路或断路。随后手动匀速盘车,用示波器同时观察 A、B 两路,检查四项内容:幅值是否达到规定值、两路相位差是否为 90 度上下 10 度、占空比是否接近 50%、边沿是否存在毛刺或台阶。
接着做低速与高速对比:低速正常而高速丢脉冲,多为频率超限或电缆过长;高速正常而低速抖动,多为机械偏心或联轴器间隙。绝对型编码器可读取原始数值,缓慢转动一周记录数值序列,检查是否连续、有无跳变或回跳,跳变点往往对应码盘污染或磁环偏心。
精度验证需借助分度头或角度块,在至少五个均布点上比对示值,记录最大偏差与重复性。若偏差呈周期性且周期等于一转,属于码盘或装配问题;若偏差随温度变化,属于敏感元件温漂。最后测量屏蔽层电流,超过 100 mA 说明存在地环流,需检查接地点。
安装时禁止敲击轴端,中空轴型应使用压入工具沿轴线均匀受力。联轴器优先选弹性或波纹管式,可吸收偏心与角偏差;刚性联轴器会把安装误差直接传到轴承上,是早期损坏的主要原因。
问:增量编码器偶尔丢计数,但换新编码器后问题依旧,该往哪里查?
答:按电缆、接地、频率三条线查。先核算脉冲频率是否接近驱动器上限,再测量屏蔽层电流判断地环流,最后用示波器在驱动器端观察边沿是否畸变。三者都正常时再考虑编码器本体。
问:绝对型编码器读数偶尔跳变,是什么原因?
答:常见原因是码盘污染、磁环偏心与总线干扰。可缓慢盘车记录完整数值序列,看跳变是否集中在特定角度区间:集中在固定区间多为码盘或磁环问题,随机分布多为总线干扰或接地不良。
问:同一台设备上编码器轴承频繁损坏,如何改善?
答:先测偏心与角偏差,多数情况是联轴器选型或安装不当。其次核算径向与轴向负载是否超出承载能力,重载场合应改用双端支撑的重载型或改用无轴承中空轴型让外部轴承承力。
问:如何判断编码器精度是否还满足工艺要求?
答:用分度头在五个以上均布点比对,记录最大偏差与重复性。若最大偏差超过工艺允许定位误差的三分之一,或重复性明显劣化,即应更换或检修。
编码器的选型本质是把机械、电气与控制三方面的约束同时满足:机械上控制偏心与承载,电气上控制频率与接地,控制上确认是否需要断电保持基准。三者中任何一项被忽略,问题都会以定位偏差或随机报警的形式出现在调试后期。
本文给出的频率核算方法、信号验证步骤与安装公差,可作为现场判断的参考框架。瓦亨多夫在编码器与显示产品上的谱系划分,也是围绕这些约束展开的。具体型号的电气参数、接口协议与机械尺寸,建议查阅对应产品的技术资料与安装说明,并结合设备实际工况做验证。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102