欢迎光临~摩比工品,MRO 工业品一站式采购平台

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
转速传感器与信号源是速度闭环控制系统中的信息入口,其输出质量直接影响调节效果。实际应用中,转速相关的故障表现形式多样:显示值波动、低速段读数不稳、高速段计数丢失、以及控制器无法建立闭环。这些问题的成因分布在传感器本身、安装方式、信号传输与控制器设置几个环节,而排查顺序是否合理决定了处理效率。本文系统梳理转速信号链路的构成与校准方法。
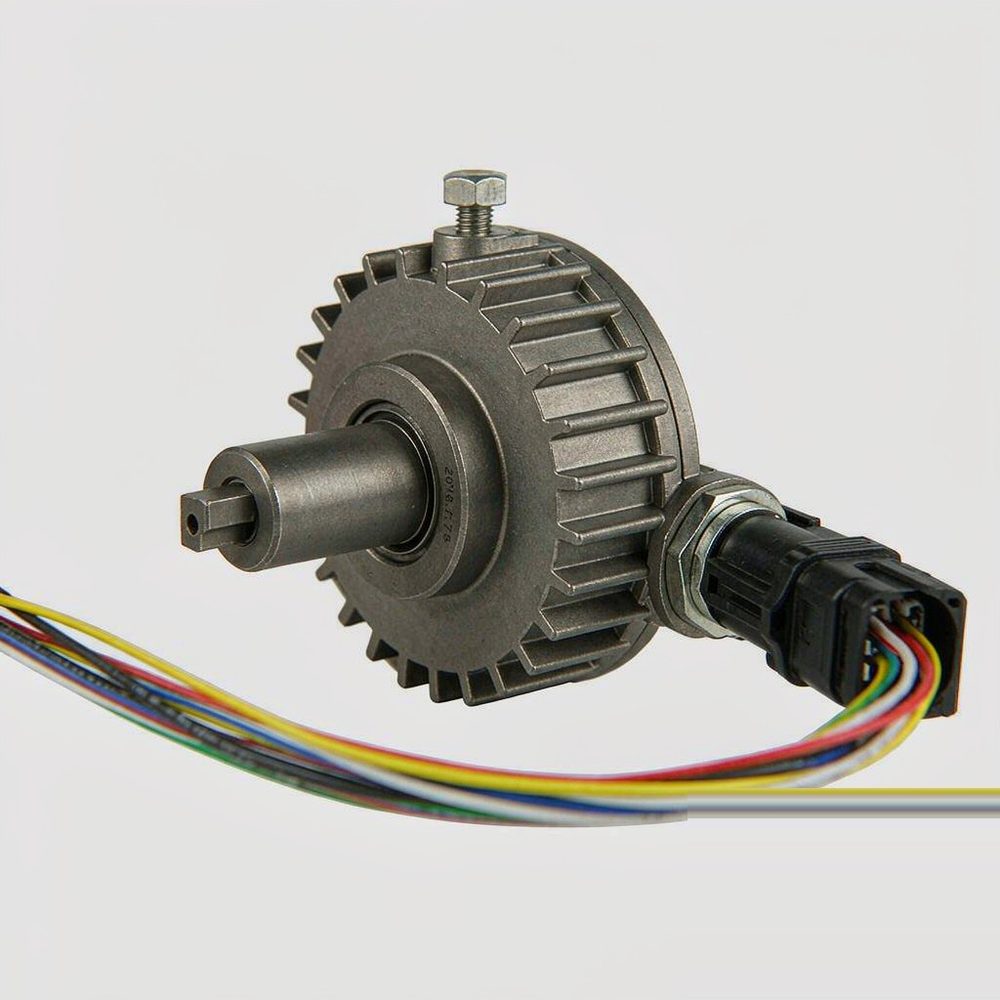
完整的转速信号链路包含感测元件、信号传输与控制处理三个部分。感测元件把转速转换为电信号,形式包括编码器输出的脉冲序列、磁电式传感器输出的交变电压、霍尔元件输出的方波,以及接近开关输出的开关脉冲;信号传输部分包括电缆、接插件与必要的信号转换模块;控制处理部分则负责信号计数、频率电压转换与闭环运算。理解这一链路有助于定位故障环节:现象出现在显示端,但成因可能在任何一环。
不同形式的传感器适用条件不同。编码器直接测量轴的转角,精度与分辨率高,适合需要精确速度闭环与位置反馈的场合。磁电式传感器依靠齿盘切割磁力线产生交变电压,结构简单且无需供电,但输出幅值与转速成正比,低速时信号幅值不足会造成读数不稳,适合中高速测量。霍尔元件与接近开关输出开关脉冲,成本较低,适合一般的速度监测与计数,但分辨率受齿数限制。选型时应根据测量范围与精度要求匹配形式,而不是统一采用某一种。
齿数或每转脉冲数决定测量的分辨率与可测速度范围。齿数越多,分辨率越高,低速测量能力越强,但同样转速下的输出频率更高,需要核对传感器与控制器能否承受该频率上限;齿数偏少则在高转速下仍能正常工作,但低速时的测量精度受限,因为单个脉冲间的间隔变长,速度计算的离散度增大。设计时应同时核算最低转速下的分辨力与最高转速下的输出频率,两者之间需要取得平衡,必要时选用带倍频处理的信号转换模块。
安装质量对测量稳定性的影响常被低估。感测元件与检测目标之间的间隙需要按产品要求控制:间隙过大时信号幅值下降,容易在低速或振动条件下丢失脉冲;间隙过小则有碰撞风险,尤其在轴承间隙增大后更容易发生。对中同样重要,传感器轴线应与齿轮或齿盘径向对正,偏斜会造成信号幅值周期性波动。安装支架应有足够刚度,避免在设备振动下产生相对位移。安装完成后应通过盘车或低速运行确认信号稳定,再进行高速运行。
转速信号的传输环节需要有针对性的处理。低电平输出信号的传输距离受限,长距离应选用带线路驱动输出的形式或加装信号转换模块;电缆应采用屏蔽结构并在两端做低阻抗接地,避免与动力电缆平行敷设。磁电式传感器输出的是微弱交变信号,对干扰尤为敏感,宜使用双绞屏蔽电缆并远离变频器输出电缆。接插件应选用可靠形式并注意防护,现场油污与潮湿会造成接触电阻变化,进而引起信号幅值波动。这些措施与控制器侧的滤波设置是互补关系,不能相互替代。
校准的目的是确认显示或反馈值与实际转速一致。常用方法包括:使用标准转速源驱动传感器,对比读数与标准值;在设备上以已知转速运行并对照其他测量手段;对频率电压转换环节,可用信号发生器输入已知频率验证输出对应关系。校准应覆盖测量范围的低、中、高三个区段,因为线性误差往往在量程端点更明显。校准完成后应记录数据,并在运行一段时间后复校以确认稳定性。若某个区段偏差明显大于其他区段,应检查是否存在信号丢失或计数方式设置不当。
排查建议按由外及内的顺序进行。首先确认显示或反馈端是否存在问题,例如控制器参数与量程设置是否正确;其次检查机械安装状态,包括间隙、对中与支架刚度,这是最常出现问题且成本最低的环节;第三步检查电缆与接插件,屏蔽接地是否可靠、接头是否氧化松动;第四步观察信号波形,判断是否存在丢脉冲或干扰毛刺;第五步再考虑更换传感器。若异常只在特定转速段出现,通常指向频率响应或信号幅值问题;若与设备动作相关,则更可能是干扰所致。
建议把转速测量环节纳入设备点检。日常点检包括观察显示值是否稳定、有无异常波动与报警;定期点检包括检查安装间隙与紧固状态、清理感测面的油污与切屑、检查电缆与接插件防护状态;周期检查包括复校读数准确性与检查信号波形。感测面污染是常见问题,油污与金属屑堆积会改变间隙或遮蔽检测目标,导致信号时有时无。对采用磁电式传感器的设备,应特别关注低速运行时的读数稳定性,这是传感器性能劣化的早期表现。
问:转速显示值波动大如何排查?答:按由外及内顺序检查:先确认控制器参数与量程设置;再检查安装间隙与对中状态,间隙不合适是常见原因;随后检查电缆屏蔽接地与接插件接触;若仍未解决则用示波器观察波形,判断是否存在丢脉冲或干扰毛刺。
问:低速段读数不准是什么原因?答:常见原因是信号幅值不足或分辨率不够。磁电式传感器的输出幅值随转速下降,低速时可能低于控制器识别阈值;齿数偏少时单个脉冲间隔长,速度计算离散度增大。可考虑增加齿数、加装信号转换模块或改用其他形式传感器。
问:传感器安装间隙如何确定?答:应按产品技术要求控制,间隙过大时信号幅值下降,低速或振动条件下容易丢失脉冲;间隙过小则有碰撞风险,尤其轴承间隙增大后更易发生。安装后应通过盘车或低速运行确认信号稳定,再投入高速运行。
问:转速信号需要定期校准吗?答:建议定期校准并覆盖量程低中高三个区段,因为线性误差在端点更明显。校准可借助标准转速源或与其他测量手段对照。校准后应记录数据,运行一段时间后复校确认稳定性;若某区段偏差明显偏大,应检查是否存在信号丢失。
转速信号链路的可靠性取决于设计阶段的参数匹配与安装阶段的细节控制:齿数与脉冲数要兼顾分辨率与频率上限,安装间隙与对中要按技术要求执行,传输环节要做好屏蔽与接地。库伯勒(Kubler)在转速与位置检测元件方面具备长期积累,摩比工品提供转速传感器、编码器及相关配套件的询价、选型核对与技术服务对接。如需针对具体设备核算齿数与输出频率、排查转速读数异常的原因,或需要制定转速测量环节的点检与校准方案,欢迎联系平台客服获取技术资料。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102