欢迎光临~摩比工品,MRO 工业品一站式采购平台

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
在自动化项目的选型阶段,注意力通常集中在机器人本体、视觉系统与控制系统上,末端执行器往往作为配套项在最后确定。这种顺序带来的问题是:本体负载、臂展与节拍都经过计算,而最后选定的手部可能重量偏大、外形偏大或夹持形式不匹配,导致整机性能达不到预期。更隐蔽的是,末端执行器的失效往往不表现为完全停机,而是以工件滑移、位置偏移与表面损伤的形式长期影响良率。这类损失分散在每天的生产中,不易被归因到具体部件。把末端执行器纳入早期选型,并以夹持力、重复精度与动作时间三项指标与工况对应,是避免这类问题的基本方法。
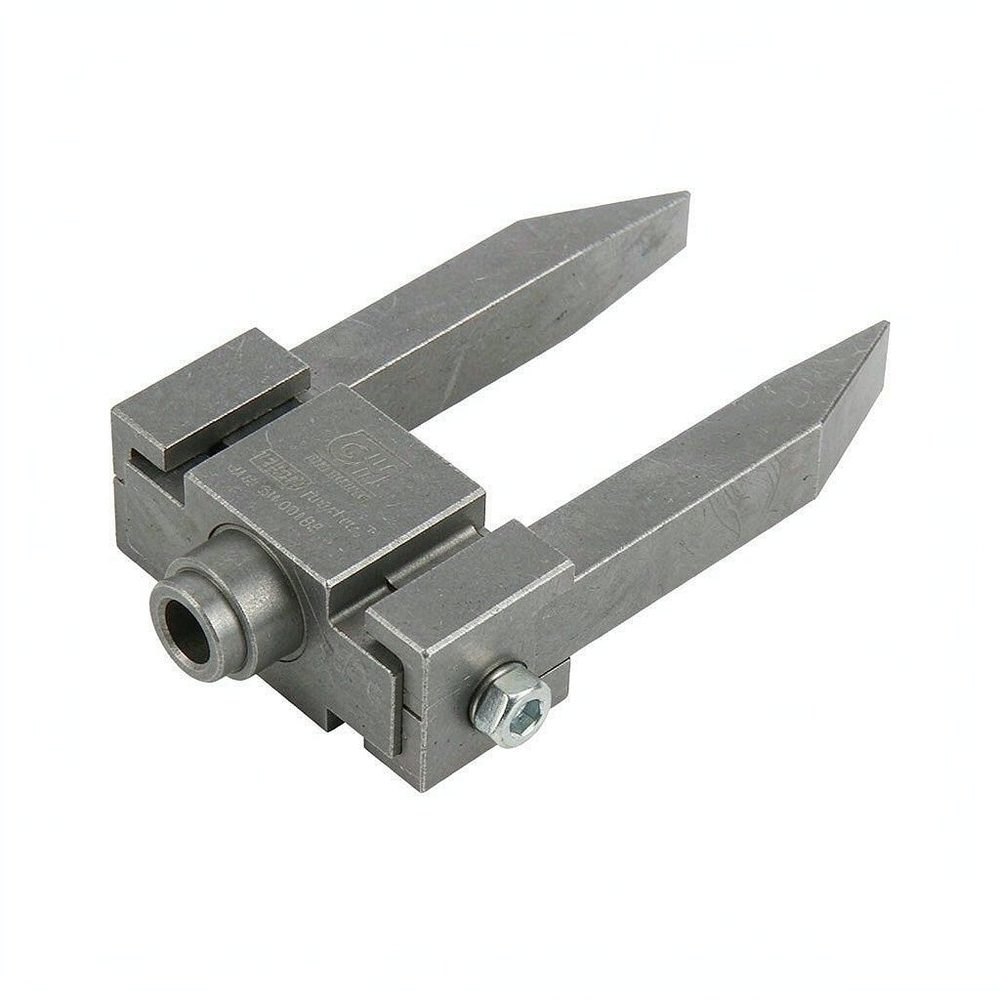
齐默是源自欧洲的工业抓取与夹持技术品牌,长期专注于机械抓手、执行器与工件夹持元件等领域,产品广泛应用于机床上下料、汽车零部件装配、电子制造与包装自动化。品牌的技术方向围绕「把工件特性与夹持动作做精确匹配」展开:不同工件的重量、刚性、表面状态与几何特征差异很大,硬质铝合金件与薄壁件对夹持力的耐受完全不同,规则件与异形件所需的夹持形式也不同。围绕这一点,品牌形成了覆盖平行抓手、角度抓手、旋转与摆动单元、线性执行器的产品体系,并提供指爪定制与检测元件集成能力。模块化的结构设计使得同一驱动单元可通过更换指爪与附件适应不同工件,减少现场备件种类。
夹持力的确定需要在两个方向上取得平衡。力太小会导致滑移与脱落:夹持力必须克服工件重力与运动加速度产生的惯性力,并按摩擦系数换算,因此需要预留安全余量,尤其在高速移载工况下,加速度带来的惯性力可能远超工件自重。力太大则会造成工件损伤:接触应力与接触面积成反比,薄壁件、表面处理件与已加工面在高接触应力下容易出现压痕、划伤甚至塑性变形。解决方式有三条:选择可精细调压的执行器规格,通过气源调压把夹持力控制在工件可承受的区间;增大接触面积以降低接触应力,包括按工件轮廓定制指爪、使用带弹性覆层的软爪;按工件刚性分组设定不同的夹持力参数,而不是用同一压力处理所有工件。此外,气源压力波动会直接改变实际夹持力,应在末端设置稳压措施并核对待机状态下的最低压力是否仍满足需求。
节拍问题的根源常在末端重量与外形。手部越重,机器人本体的动态性能受限于负载惯量,加速与减速能力下降,动作时间相应延长;若工件重心远离法兰,惯量进一步增大。此外执行器的开合时间本身占用节拍预算,高速循环下这一部分不能忽略。改善方式包括:优先选择重量更轻的结构,把工件重心尽量靠近法兰,缩短不必要的行程,优化动作顺序以减少空行程,必要时采用多工位同时抓取的结构。需要注意的是,单纯提高速度参数会增大冲击载荷,反而造成工件滑移与执行器磨损加速,应在结构与动作设计上寻找空间而非依赖参数调整。
末端执行器的维护应围绕精度与夹持力两个指标展开。日常应检查指爪磨损状态与导向间隙,观察有无异响或爬行;定期复测重复定位精度,与初始值比较判断劣化程度;检查气路有无泄漏,气压正常但夹持力下降通常提示内部泄漏;检查安装连接部位有无松动,这在高节拍设备上很常见。备件方面,指爪与密封件、导向件属于易损件,应按循环次数或检查结果更换,并建议按设备台数储备一定数量。需要特别注意的是,更换指爪后应重新校验夹持位置与验证抓取可靠性,不能直接投入生产,因为新指爪的尺寸差异可能改变夹持中心位置,影响自动化装配的对接精度。
问:抓取时工件偶发滑移,可能是什么原因?答:按可能性排序:夹持力不足,需核算是否覆盖了工件重力与最大加速度产生的惯性力;指爪与工件接触面存在油污,摩擦系数下降;气源压力在动作瞬间下降,车间集中用气时较为常见;工件来料尺寸波动导致实际接触面积变化。建议先测量动作瞬间的气压,再检查指爪状态与工件表面清洁度。
问:如何避免夹伤薄壁件?答:关键是降低接触应力。可采取的措施包括:按工件刚性降低夹持力并选用可精细调压的规格;增大接触面积,使用带弹性覆层的软爪或按工件轮廓定制指爪;避免点接触,让受力分布在较大范围内;必要时在工件与指爪之间增加柔性垫层。设定完成后应实测工件表面有无压痕,而不是仅凭经验判断。
问:重复定位精度下降应该如何处理?答:先区分是执行器问题还是外部因素。检查执行器与法兰的连接是否松动、工件来料是否一致、气源是否稳定;随后复测执行器本身的重复精度,若已超差说明导向件或指爪磨损,应更换相应部件。此外安装刚性不足也会造成精度表现下降,需检查连接板与支架的刚度。
问:多规格工件能否用同一副抓手处理?答:在一定范围内可以,但需要满足几个条件:夹持行程覆盖最大与最小工件尺寸;夹持力可按工件分组调节,避免大件夹不牢或小件夹伤;指爪形状对各类工件都有足够接触面积;必要时通过状态检测判断抓取是否符合预期。若规格差异过大,建议更换指爪或配置多套末端工具,通过快换结构切换。
自动化产线的效率与良率损耗常来自末端执行机构的细节:一次轻微滑移、零点几毫米的中心偏移,长期累积就是可观的成本。齐默在抓手精度控制、夹持力调节与模块化组合上的技术积累,使其产品适合作为自动化抓取与夹持场景的候选方案。摩比工品提供齐默平行抓手、角度抓手、旋转单元与工件夹持元件的询价与方案对接,可按工件重量、几何特征与节拍要求给出抓手配置与指爪定制建议,并协助建立精度复测制度与易损件备货方案。如需针对具体工件核算夹持力与接触应力、评估现有末端工具的改造方案,欢迎联系平台客服获取技术资料与交期信息。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102