欢迎光临~摩比工品,MRO 工业品一站式采购平台

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
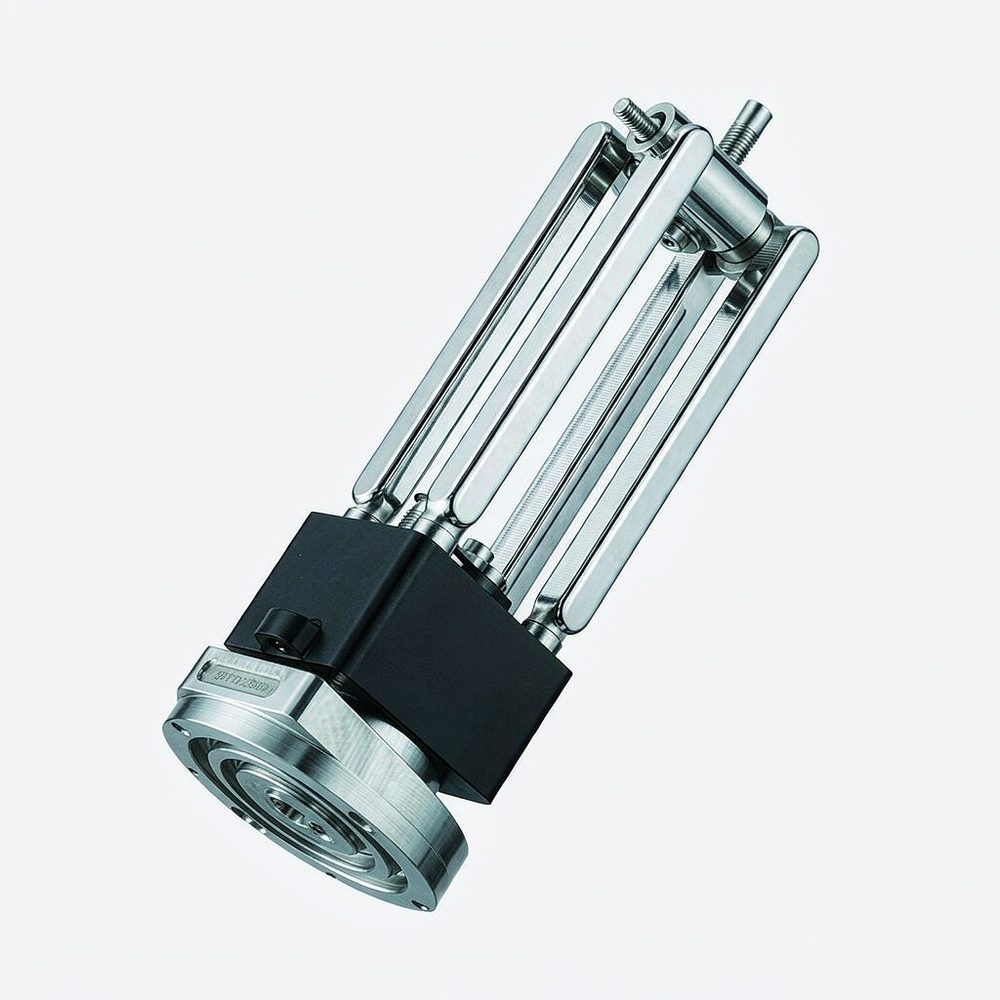
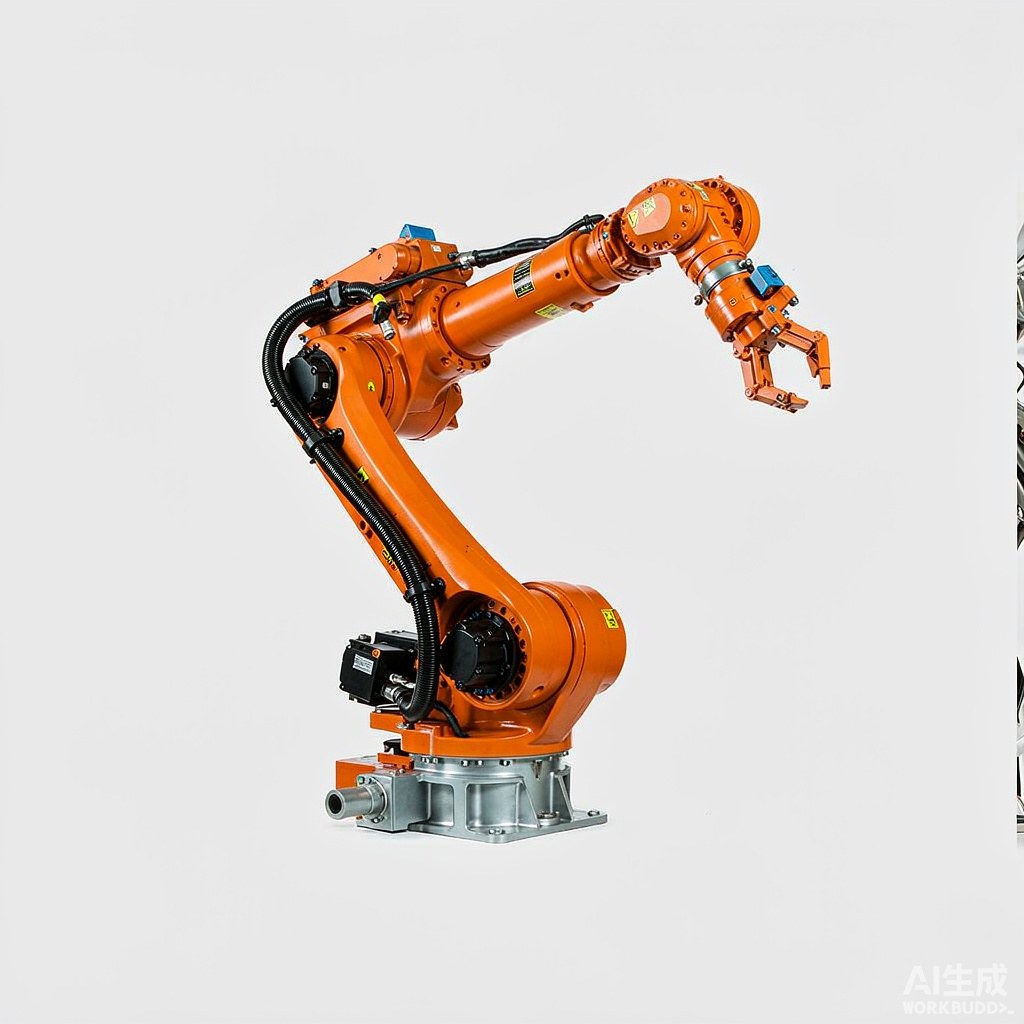
不二越(NACHI)工业机器人手部是安装于机械臂末端的夹持与操作执行器,按工件与工序可选多种结构。本文介绍其产品特点、典型规格、应用场景、选购要点与常见问题。摩比工品提供现货询价与批量采购,并可按工件参数给出配置建议。正文另说明末端重量对本体负载的占用关系与状态检测配置,便于与工序要求同步核算。
不二越工业机器人手部是安装在机械臂末端的执行装置,通过夹持、吸取或专用结构完成工件的抓取与操作,是机器人本体与工件之间的接口。机器人系统的选型通常围绕本体负载与臂展展开,而手部往往在最后阶段才被考虑,结果是本体能力充足但节拍无法达成——原因多在末端执行器。手部的重量会直接占用本体的有效负载,手部的外形决定能否进入狭小工位,夹持形式则决定工件能否被稳定抓取而不损伤。因此手部选型应尽早介入,与工件特性、工序要求与本体负载能力同时考虑,而不是作为选型完成后的配套项。
以上为典型规格范围而非具体型号参数。手部的实际选型需结合工件重量、几何特征、工序要求与本体负载能力确定,应向供应商索取对应系列的负载与接口说明。
问:为什么机器人标称负载够用但节拍达不到?答:常见原因是末端重量与惯量偏大。本体的动态能力受末端负载惯量影响,手部越重,加减速能力越受限,动作时间相应延长;若工件重心远离法兰,惯量进一步增大。改善方式是减轻手部重量、缩小外形尺寸,或把工件重心尽量靠近法兰,而不是简单提高速度参数。
问:抓取位置总是有偏差怎么办?答:先确认工件来料定位是否稳定,来料位置波动会直接传递到抓取点;再检查手部导向结构与指爪磨损情况,磨损会造成夹持中心漂移;随后核对示教点是否需要重新标定。若工件本身存在尺寸公差,可考虑改用自定心结构或增设视觉定位以吸收偏差。
问:高温工件抓取需要注意什么?答:应选择耐受温度的指爪材质与结构,避免密封件与传感元件因热辐射失效;必要时加装隔热结构或延长抓取前的等待时间。同时须确认检测元件的工作温度范围,高温环境容易造成信号漂移。若温度过高,应考虑改用专用高温执行器而非普通气动手部。
问:需要检测抓取是否成功吗?答:建议在关键工序加装。开合到位检测可确认手部动作执行完成,工件存在检测可判断是否真正抓取到工件。缺少检测时,一次未抓取成功就可能导致后续工序加工空位或工件掉落,损失往往大于增加检测的成本。选配时应确认元件与控制系统接口兼容。
末端手部是机器人系统与实际工件的接触界面,其重量、外形与夹持特性共同决定系统的节拍与良率。摩比工品提供不二越工业机器人手部、末端执行器及配套指爪的现货查询与批量报价,可按工件重量与几何特征、工序要求与本体负载给出选型与配置建议,并提供指爪定制与检测元件配套的技术支持。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102