欢迎光临~摩比工品,MRO 工业品一站式采购平台

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
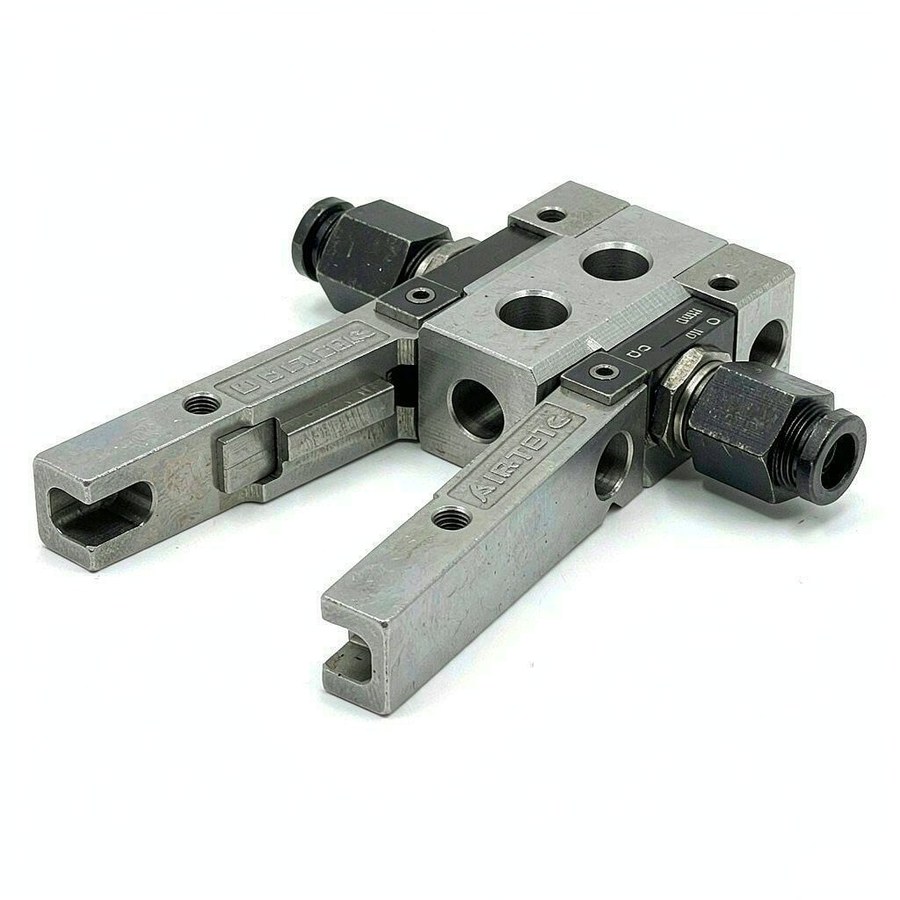
宾姆巴(Bimba)气动手指与机械夹爪通过楔面传动将活塞推力转换为夹爪开合动作,提供平行与摆动两种形式,适用于装配线上料、机械手末端执行与检测定位。本文介绍其产品特点、典型规格、应用行业与选购要点,并解析夹持力核算、开合形式选择与动作异常排查方法,给出备件储备思路,帮助自动化抓取元件选型。
宾姆巴气动手指与机械夹爪是工厂自动化中用于抓取、定位与搬运工件的执行元件,通过压缩空气驱动活塞,经楔面或齿轮齿条机构转换为夹爪的开合动作。按运动形式可分为平行开合与摆动开合两类:平行夹爪的夹爪面在开合过程中保持平行,适合抓取矩形与规则形状工件;摆动夹爪的夹爪绕支点旋转,适合圆柱形工件与需要避让的场合。气动夹爪在装配线、上下料机械手与检测设备中承担末端执行功能,其夹持力、开合行程、重复定位精度与重量直接影响机械手的选型与节拍设计。在 MRO 采购中,气动夹爪属于产线关键备件,选型需与工件尺寸、重量、表面状态及机械手接口匹配。
问:如何根据工件计算气动夹爪需要的夹持力?答:需要综合考虑静态夹持与动态搬运两种情况。静态条件下,夹持力乘以摩擦系数应大于工件重力,并留出安全余量,摩擦系数取决于夹爪指材料与工件表面状态,光滑金属表面取值较低时应相应提高夹持力。动态搬运时还必须加上加速度引起的惯性力,机械手运动速度越快、加减速越剧烈,所需夹持力越大,这也是高速取放场合容易掉件的主要原因。此外,夹持力是在额定气压下的数值,若现场气源压力偏低,实际夹持力会按比例下降,因此应按实际气压重新核算。工件若为薄壁或易变形零件,还要核算夹持应力是否会导致变形。
问:平行夹爪与摆动夹爪应如何选择?答:主要看工件形状与空间条件。平行夹爪的两夹爪面在开合过程中始终保持平行,夹持力方向稳定,特别适合抓取矩形、方形与带平面的工件,也便于用夹爪指贴合工件轮廓形成稳定约束,是自动化抓取中通用性最好的形式。摆动夹爪的夹爪绕固定支点旋转,开合过程中夹爪面有角度变化,适合抓取圆柱形、环形工件,或在空间受限、需要从侧面接近工件时使用,其结构通常更为紧凑。选择时还应考虑夹爪指的安装空间与工件定位方式:平行夹爪便于做 V 形或仿形指,摆动夹爪则更适合带自定心作用的弧形指。若工件形状多样,建议优先选通用性更好的平行形式。
问:气动夹爪动作异常或不动作应如何排查?答:按气源、控制、元件三个层次排查效率最高。先确认气源压力是否达到工作范围,压力不足会导致夹持无力或动作迟缓;检查气源处理单元是否积水积油,杂质进入阀体与缸体可能造成卡滞。再检查控制侧,确认电磁阀得电动作、气管连接正确无接反,节流阀开度过小会使动作明显变慢甚至看似不动作,注意排气节流与进气节流的调节方向不同。最后检查元件本身,密封件磨损会导致内漏,表现为动作无力或停顿,长期使用后夹爪导向部位磨损会引起开合不平行与定位偏差,这类情况一般需要更换密封件或整只更换。日常维护中保持气源清洁、定期检查节流阀设定可显著减少此类故障。
宾姆巴气动手指与机械夹爪适合装配线上下料、机械手末端执行与检测定位等自动化抓取场景,选型时应按工件重量、形状、精度要求与机械手接口条件综合确定规格。摩比工品提供平行夹爪、摆动夹爪、夹爪指与相关气动附件的询价与选型对接,可按工件与节拍条件给出夹持力核算与形式选择建议,并协助配置传感器与气源处理元件。如需为现有产线制定夹爪备件储备方案,或需要评估高频工况下的寿命与维护周期,欢迎联系平台客服获取技术资料与交期信息。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102