欢迎光临~摩比工品,MRO 工业品一站式采购平台

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
一台搬运机械手在试产阶段一切正常,量产提速后却频繁掉件。检查气源压力正常,夹爪外观也没有损坏,最后发现问题出在夹持力的核算上:试产时节拍慢、加速度小,量产提速后惯性力成倍增加,原本够用的夹持力已经不足以克服动态载荷。气动抓取方案的设计,不能只看静态重力,还要把动态工况一并算进去。
静态核算的出发点是工件重力。设工件质量为m,重力加速度为g,夹爪与工件之间的摩擦系数为μ,若依靠摩擦力夹持,单侧所需夹持力可按工件重力除以摩擦系数与接触面数量之积来估算,再乘以安全系数。安全系数取值与工况有关,搬运、翻转、有冲击的场合应取更大值。摩擦系数是核算中最不确定的参数,油污、水膜与粉尘都会显著降低实际摩擦系数,设计时应取偏保守的数值。
机械手在启动、停止与转向时会产生惯性力,其大小与加速度成正比。水平搬运时的惯性力方向与夹持方向垂直,会额外增加摩擦面所需的法向力;竖直提升时的加速度则会直接叠加或抵消重力。核算时应按最恶劣工况组合:最大加速度、最不利姿态与最重工件同时出现。这一点在高速搬运、旋转翻转与多轴联动机器人上尤其重要。
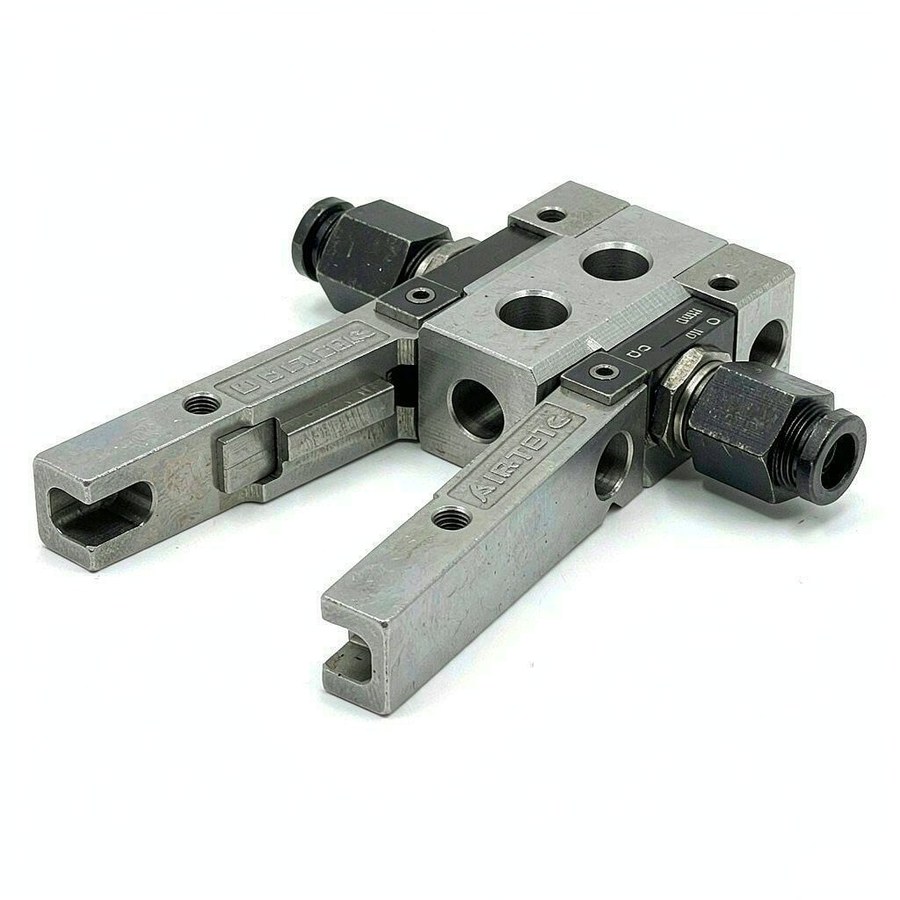
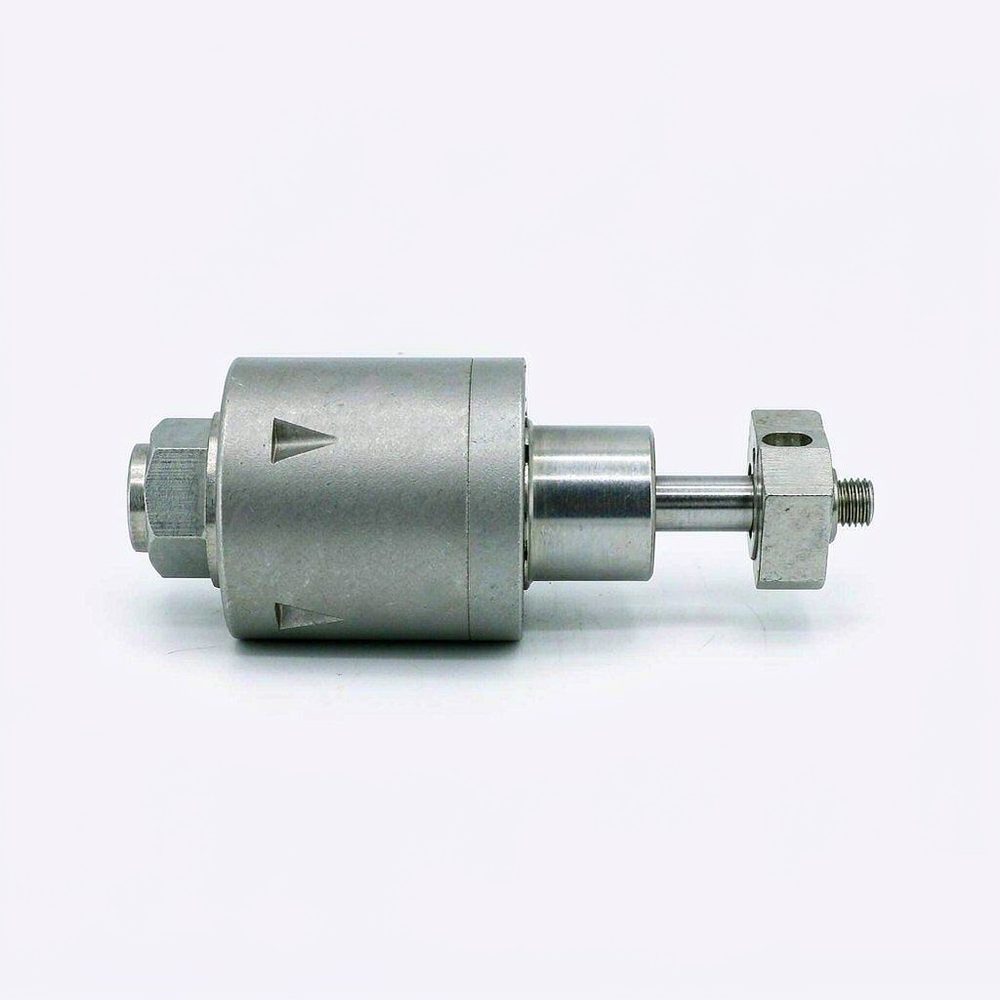
平行夹爪适合规则外形、两个平行面便于接触的工件,抓取重复性好。摆动夹爪通过角度变化夹持,适合圆柱、环形与外形不规则的工件,但夹持力的方向随角度变化,核算时要注意有效分力。三爪自定心适合轴类与圆形件的定位抓取。对于薄片与易变形件,可考虑真空吸盘或磁力吸附等非夹持方式,避免夹持力本身造成损伤。选型时要先看工件几何特征与定位要求,再决定夹爪形式。
夹爪指是与工件直接接触的部分,设计质量决定抓取的上限。
夹爪的输出力与供气压力近似成正比,供气压力下降一成,夹持力也大致下降一成。若系统压力波动叠加末端管路压损,实际到夹爪的压力可能明显低于设定值,这一点在多个执行元件同时动作时最容易出现。改善办法包括在夹爪附近设置稳压阀、加大末端管径、在支路增加小型储气罐,以及在夹持回路中加装压力开关,压力低于设定值时给出报警。
夹持力过大是薄壁件变形与表面压伤的直接原因,可从几个方向同时控制。
排查应按从外到内的顺序进行。先确认供气压力在动作瞬间是否跌落,用带记录功能的压力表在夹爪入口处测量。再检查摩擦面是否被油污或粉尘污染,衬垫是否磨损或硬化。然后核对夹持力核算是否覆盖了提速后的加速度。接着检查夹爪安装是否松动、指部是否变形、气管是否存在折弯导致流量不足。最后确认工件本身的尺寸波动与表面状态是否超出设计假设。按这个顺序排查,多数掉件问题能在现场定位。
只按静态重力核算夹持力,是气动抓取设计中最常见的误区,提速后惯性力成倍增加,原本的安全余量会被迅速吃掉。另一个误区是认为夹持力越大越安全,实际上过大的夹持力会造成薄壁件变形与表面压伤,反而增加不良。还有忽略摩擦系数受污染影响的做法,把设计参数当成现场的真实值。正确的思路是核算动态工况、控制接触压强,并为污染与磨损留出余量。
问:夹持力按重力乘以安全系数就够了么?答:不够。静态核算只是起点,实际工况还要叠加加速度产生的惯性力,以及翻转、旋转带来的力矩。对于高速搬运,惯性力往往超过重力本身。建议按最恶劣工况组合核算,把摩擦系数取偏保守值,安全系数也应相应加大。
问:平行夹爪和摆动夹爪怎么选?答:看工件几何与定位要求。工件有稳定的平行接触面、需要重复定位精度时,平行夹爪更合适;工件为圆柱、环形或外形不规则时,摆动夹爪的适应性更好,但要按角度核算有效夹持分力。两者也可以组合使用,例如粗定位与精夹持分工。
问:气压波动对夹持力的影响有多大?答:夹爪输出力与供气压力近似成正比,压力下降一成,夹持力也大致下降一成。若同时存在管路压损与多执行元件抢气,实际下降幅度会更大。在夹爪入口加装稳压阀或小型储气罐,可以有效抑制波动,是投入较低的改善措施。
问:工件表面有油污时怎么保证抓取可靠?答:油污会显著降低摩擦系数,仅靠提高夹持力不是好办法。优先做工件表面清洁或吹干,其次改用带排屑槽的衬垫,或选择机械限位式夹持,让工件在夹持后被几何形状约束而不是仅靠摩擦。必要时可改用真空吸附或磁力吸附。
气动抓取方案的可靠性,来自对动态工况的准确核算与对现场条件的保守估计。采购平行夹爪、摆动夹爪、三爪气缸、真空吸盘、气动手指、稳压阀与压力监测元件时,可把工件图纸、重量、节拍与加速度要求交给平台客服,由专业人员协助核算夹持力,并给出夹爪形式与衬垫的配套建议。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102