欢迎光临~摩比工品,MRO 工业品一站式采购平台

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
自动化产线的精度问题有个隐蔽的来源:末端夹持。加工尺寸漂移、装配位置偏差、视觉定位超差,排查往往从机器人与机床开始,最后发现根源在夹爪的重复定位误差——每天数千次开合循环中,导向磨损、爪块松动与工件接触变形在悄悄累积。本文分析夹爪重复定位误差的来源结构,给出测量方法与精度保持的管理措施,帮助自动化工程师守住末端执行这一环的精度底线。
夹爪的重复定位误差由几层叠加:导向结构间隙——平行爪的导轨间隙、旋转爪的轴系间隙,是误差的基础项;传动环节回差——齿轮、齿条与螺纹传动的反向间隙,在负载方向交替时显现;爪块与工装的松动——紧固件在振动中逐步松弛,位移量逐步累积;工件接触变形——夹持力作用下薄壁件与软材料的弹性变形,每次夹持状态不同则变形不同。分清各层占比是治理的前提:用拆解测量法逐层排除,先测空载重复性(纯机构误差),再带工件测(叠加接触变形)。
重复定位精度的测量按规范流程执行:在爪块上固定标准测头,工件位放置标准样件,连续执行数十次完整的夹持-释放循环,每次循环用千分表或视觉系统记录同一基准点的位置读数;数据处理用统计方法——计算读数的极差与标准差,重复定位精度按标准差的三倍评估,比单看最大偏差更科学。测量分三种状态:空载夹持测机构重复性,带标准件夹持测含接触变形的综合重复性,带真实工件在生产节拍下抽测验证。三个数据对比能定位误差主要来自机构还是工艺。
导向磨损是重复精度衰减的主因,管理上按寿命曲线执行:新夹爪投用时测一次基准重复性,之后按循环次数定期复测,绘制精度-循环次数曲线;曲线出现加速下降段时安排检修。磨损的早期信号:夹持到位时间波动、爪块开合的异响、到位开关触发位置漂移。润滑管理直接影响磨损速率——按样本要求定期补脂,粉尘环境缩短周期并清理导轨面的附着物。接近寿命末期的夹爪提前计划更换,避免精度超差后批量质量事故才发现。
爪块与工装的松动是缓慢累积的隐蔽误差源。防松管理按三步走:安装时按标准力矩紧固并使用螺纹胶或防松垫圈,重要爪块的力矩用定扭工具执行;运行中按周期复紧,高频振动工位每周巡检;爪块定位面设置定位销或限位块,即使紧固松动,位置也不漂移。爪块更换与调整后必须重新验证重复定位——调整后的首次验证不可省略,很多精度问题就是调整后没有复验导致的。
夹持力不足工件打滑,过大则变形超差,平衡点按工件特性确定:刚性件的夹持力按防滑需要的摩擦力核算并留余量;薄壁件与软材料按允许变形量反推最大夹持力,配合增大接触面积降低接触应力——爪块加软质垫或按工件轮廓仿形。夹持力的稳定性同样重要:气源波动会造成夹持力波动,关键工位配置减压阀独立供气或力控元件。到位检测按工件夹紧状态设置,力不足或位置不正时及时报警,不让偏差流入下一工位。
以一条装配线的定位超差为例说明排查路径:视觉定位偏差增大,先测夹爪空载重复性——正常,说明机构精度尚可;带工件测——超差,锁定工件接触环节;检查发现爪块垫面磨损起槽,工件每次接触位置不同。更换垫面并复测,精度恢复。这个案例的通用启示:机构误差与工艺误差分开测量,逐步逼近;接触面的状态是最常被忽略的环节,软质垫的更换周期应纳入耗材管理。
重复精度问题在末端设计阶段就能预防:爪块定位面设置硬限位与定位销,紧固松动不直接转化为位移;导向与夹持的力流路径清晰,侧向负载由导轨承担;软质接触垫选用耐磨材质并设计成易更换结构;到位检测覆盖夹紧状态,异常及时报警。设计阶段多花的这些心思,比投产后反复调精度经济得多——精度管理的最高境界是让误差没有产生的结构条件。
高循环工位(每班上万次)的磨损管理要前置:选型时按循环寿命等级选择产品系列,导向结构与密封按高频设计;润滑周期按循环次数折算执行;精度抽测频次加密,建立精度-循环曲线提前预警。高频工位的夹爪是易损资产,按寿命管理更换比故障后更换的总成本低——停线损失远超夹爪价格。
问:重复定位精度多久测一次?答:新投用与每次调整后必测;运行期按循环次数管理——高频工位按月抽测,中低频按季度。精度曲线出现下降趋势时加密测量频次。测量记录按夹爪编号建档,趋势比单次数值更有诊断价值。
问:爪块可以自己加工吗?答:简单轮廓的爪块可以按原图自制,但定位面精度与材质处理要达标;贵重工位或精度敏感的爪块建议采购原厂或定制件,材质与热处理直接影响磨损寿命。自制件使用后同样要做重复定位验证。
问:夹爪精度与机器人精度如何区分?答:分别隔离测量:机器人空载走固定点位测机器人重复性,夹爪空载循环测夹爪重复性,整机带工件测综合误差。三者叠加才是系统精度,逐层测量能明确治理方向,避免在合格环节反复折腾。
问:夹爪更换爪块后必须做哪些验证?答:三步验证:紧固力矩按标准复核;空载重复定位测量确认机构精度;带真实工件按生产节拍试运行抽测。调整后的首次验证不可省略——不少精度问题就是换爪块后直接投产、偏差流入质量环节才发现的。
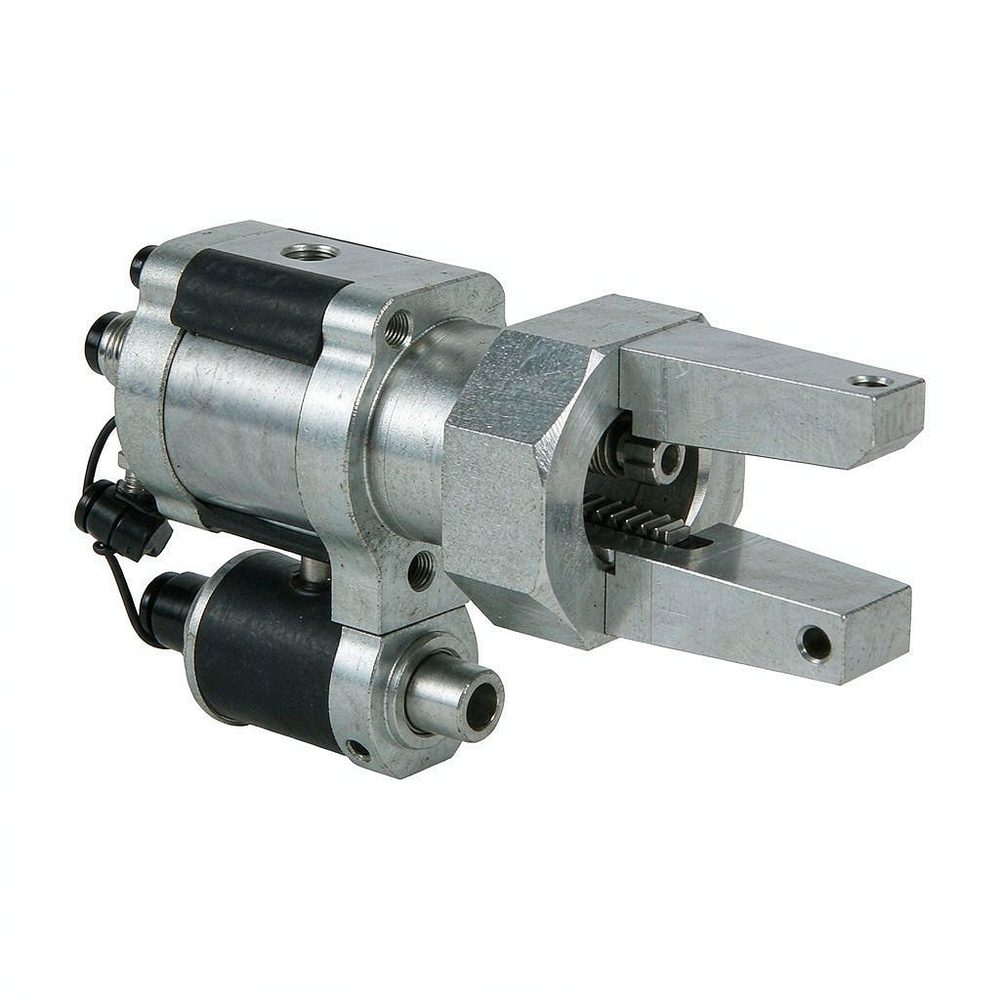
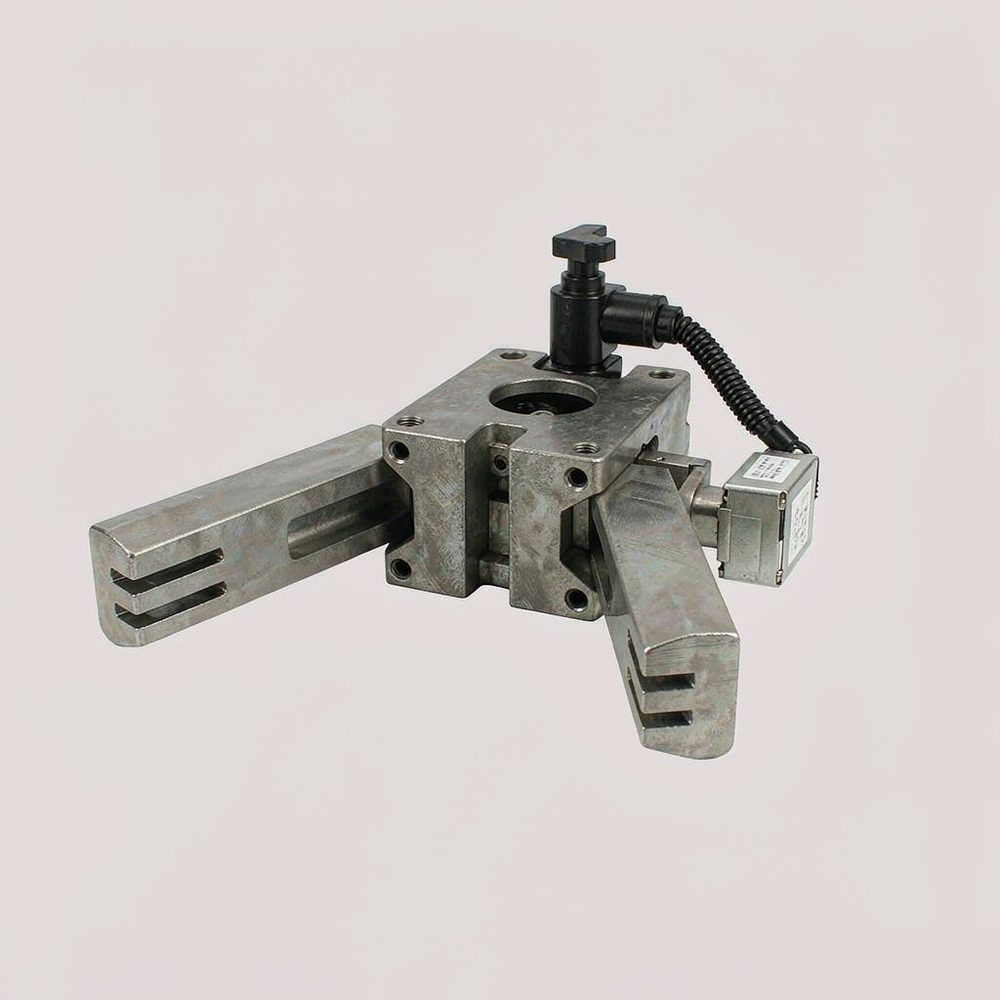
夹爪重复定位误差的治理是精细活:分层测量定位误差来源、导向磨损按寿命曲线管理、紧固防松与夹持力平衡按规范执行,末端精度就能长期保持。雄克(SCHUNK)的夹持产品在导向结构精度与寿命一致性上有成熟的设计积累,配合传感器与维护方案适合作为自动化末端的标准配置。摩比工品提供雄克气动夹爪、转换单元与配件的询价与方案对接,可按工件特性与节拍要求给出配置建议。如需制定末端夹持的精度管理规范,或需要现有工位的精度诊断支持,欢迎联系平台客服获取技术资料与交期信息。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102