欢迎光临~摩比工品,MRO 工业品一站式采购平台

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
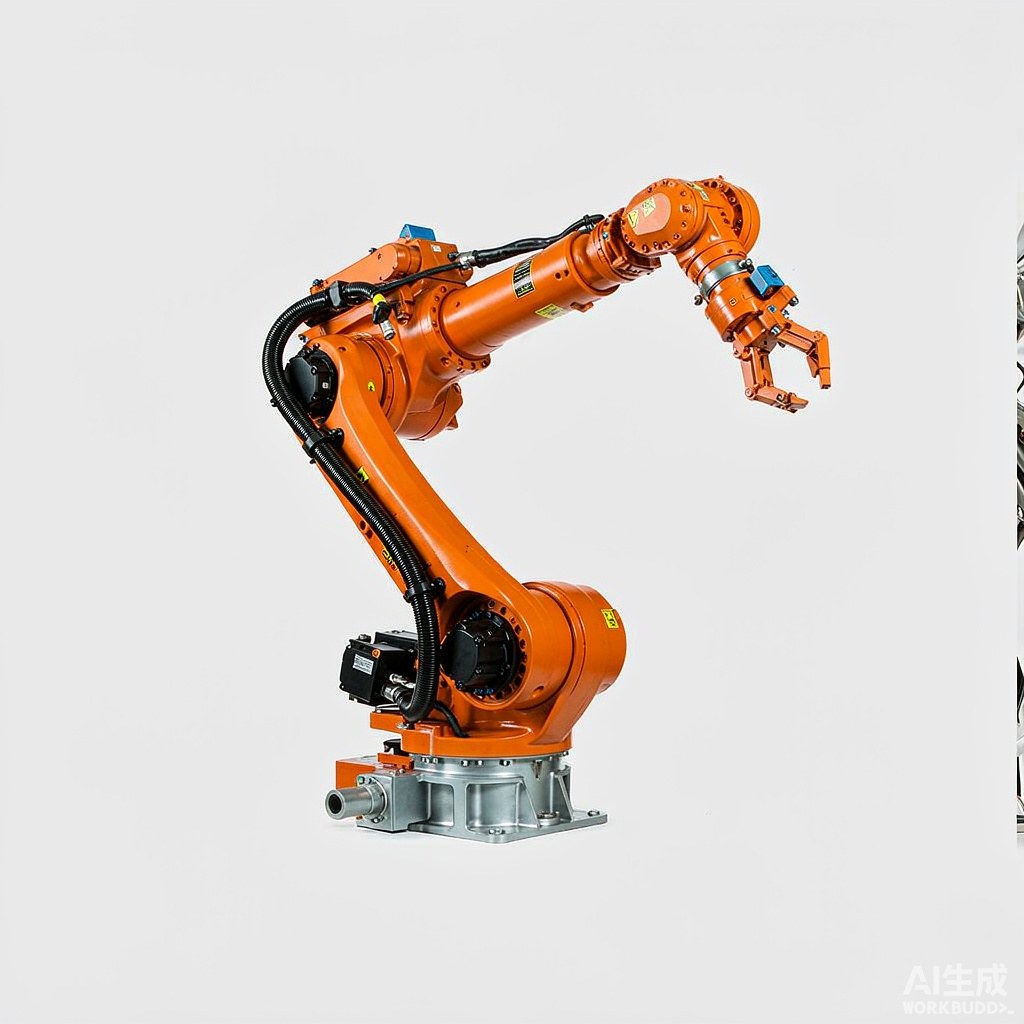
库卡工业机器人本体是用于自动化产线的多轴工业机器人机械结构部分,通过各关节轴的协调运动把工具端按程序轨迹送到指定位置与姿态,完成搬运、焊接、装配、涂胶等作业。机器人与专用自动化设备的区别在于可编程性与通用性:专用设备按固定动作设计,产品换代或工艺调整时需要改造机械结构;机器人通过重新示教或更新程序即可适应新任务,因此在产品更新较快的产线中优势明显。设备能力的核心指标是负载与臂展:负载决定可搭载的工装与工件重量,臂展决定可达工作空间,二者之间存在此消彼长的关系——在相同结构下,臂展越大通常可承载的负载越小。选型必须按实际作业范围与工件重量综合判断。
以上为典型规格范围而非具体型号参数。机器人选型需结合作业空间、工件重量、节拍要求与安装方式,应向供应商索取对应系列的负载—臂展曲线与安装条件说明。
问:为什么实际可搬重量小于标称负载?答:标称负载通常对应特定的重心位置条件,当工件重心偏离手腕法兰较远时,腕部承受的力矩增大,允许负载必须相应降低。此外安装方式与臂展姿态也会影响承载能力。选型时应按实际工装与工件重心核算,而不能直接套用标称值。
问:机器人本体与系统集成是什么关系?答:本体只是机械平台,完整可用的作业单元还需要控制柜、工装夹具、安全防护与程序调试,这些属于系统集成内容。集成质量直接影响实际产能与稳定性:工装重复定位精度不足、安全防护设计不当或程序路径不合理,都会使本体的能力无法发挥。采购时应明确集成责任范围。
问:重复定位精度与绝对精度有什么区别?答:重复定位精度表示机器人多次返回同一示教位置的一致性,数值通常较小;绝对精度表示按理论坐标定位时的准确程度,受结构与标定影响,数值通常较大。批量生产主要依赖重复定位精度,而在离线编程与视觉引导场景中绝对精度更为关键,需要单独标定。
问:日常维护重点有哪些?答:主要包括减速机润滑状态与油位、各轴线缆与管路的磨损与固定情况、电池(编码器备份电池)状态、散热与滤网清洁,以及安全防护装置的功能检查。发现异响、定位偏差或振动增大应及时停机检查,避免减速机等核心部件损伤。
工业机器人是长期资产,其实际产出取决于负载与臂展选型是否留有余量、安全防护与工装配置是否合理。摩比工品提供库卡工业机器人本体及配套控制柜、外部轴与工装部件的询价与方案对接,可按作业空间、工件重量与节拍要求给出机型规格与集成建议,并提供减速机润滑、线缆等维护备件的供应方案。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102