欢迎光临~摩比工品,MRO 工业品知识库

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
同一台机器人本体,换一套控制配置,节拍可能相差两成;示教时看着一切正常,接上焊接电源或视觉系统就频频报警。问题很少出在机械部分,多出在控制器的容量、接口与安全回路这三件事上。搞清楚控制器管什么、按什么顺序定配置,调试阶段的返工能少一大半。
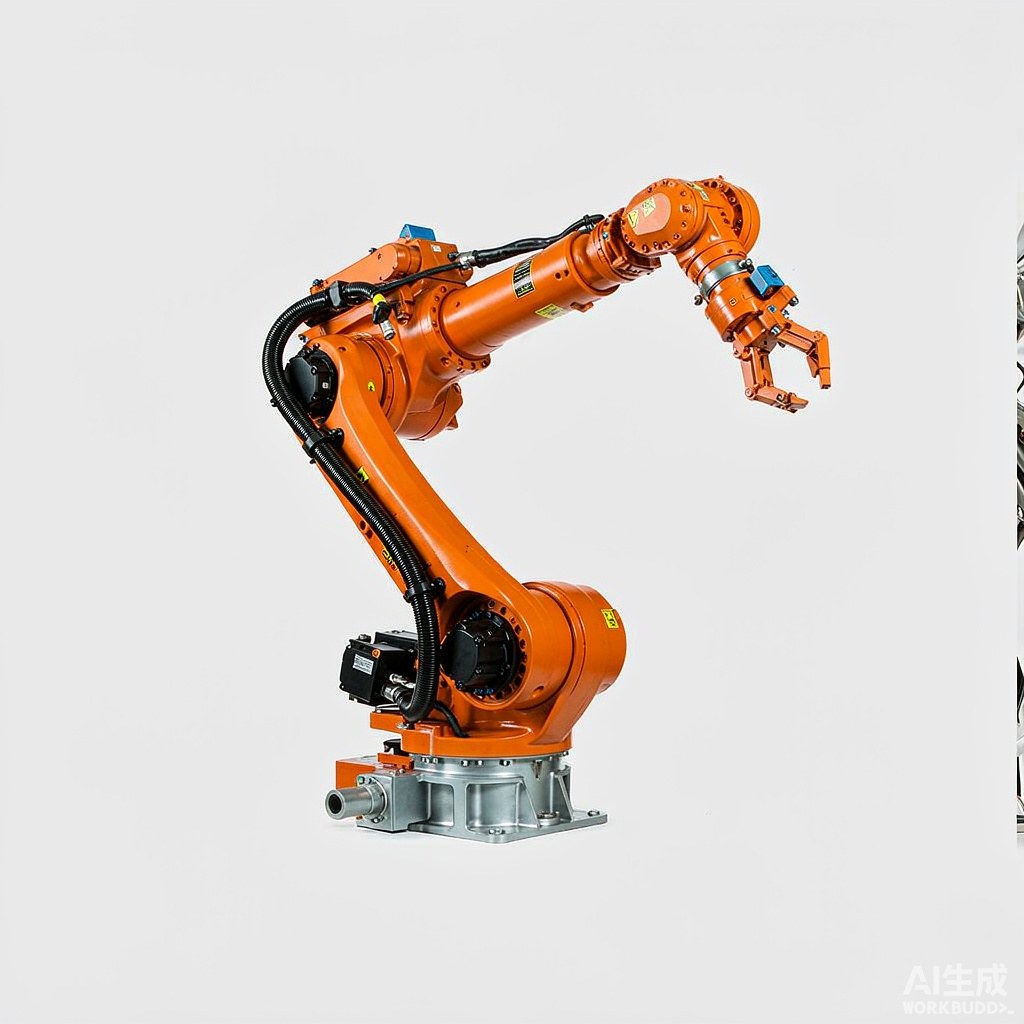
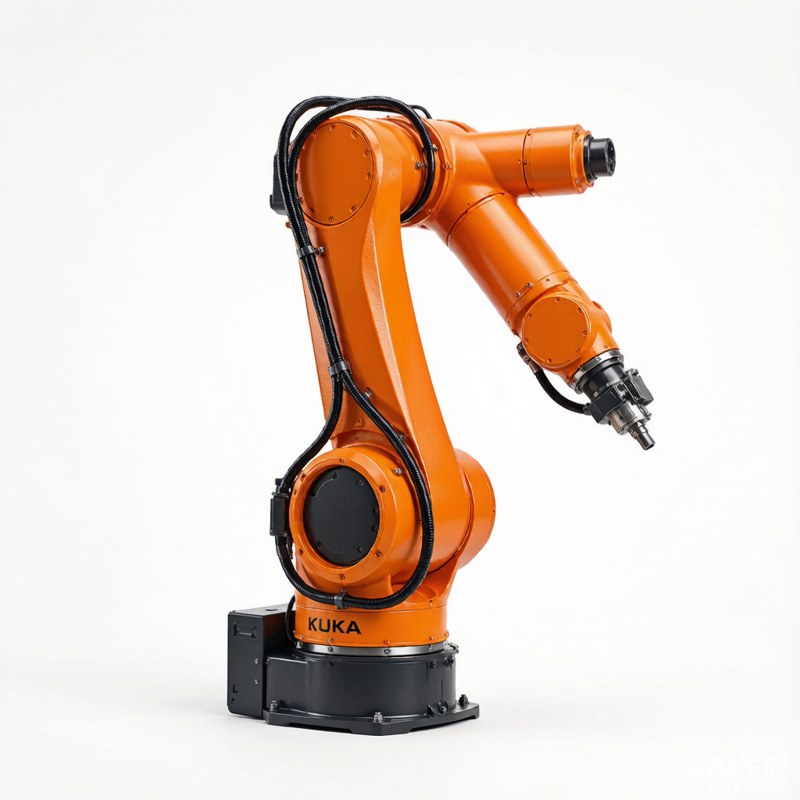
机器人控制器负责三件事:把程序指令解算成各轴的伺服输出、管理安全与外围设备的联锁、以及保存并运行工艺参数。本体机械精度再好,也要靠控制器把轨迹与加减速算对;节拍上不去、定位有抖动、与外围设备联不上,问题通常出在控制器一侧的配置。配置工作可以概括为按轴数、按工艺、按联锁三件事逐项落定。
标准六轴机器人对应六个伺服轴,加上外部轴(第七轴行走轨、变位机、传送带跟踪)后,控制器的轴数容量、伺服驱动模块数量与电源容量都要重新核算。选型时要确认三件事:控制器支持的最大控制轴数、可挂接的外部轴类型与数量、以及多机器人协同的联动能力。多台机器人协作(如一台抓取一台焊接)需要支持同一控制周期内的插补与同步,各自独立控制再靠信号握手,节拍与精度都难保证。
节拍由路径规划、加减速曲线和伺服响应共同决定,控制器侧常见的调节手段包括加减速倍率、路径逼近(圆滑过渡)以及平滑功能的开关。把加减速倍率调高能压缩单点定位时间,但对机械本体与减速机的冲击也更大,长期使用会加速磨损。圆滑过渡能明显缩短连续轨迹的时间,代价是轨迹不再严格经过示教点,精密装配场合需要谨慎。评估节拍要在实际负载与实际轨迹下测,空载数据参考价值有限。
总线协议不一致是最常见的联调障碍,订货前把主控侧支持的协议清单与控制器侧选项逐条对一遍,比事后加网关转换更省事。
安全相关功能包括安全停止、安全限速、安全区域限制与安全监控,这些功能需要按相应安全等级设计。配置要点是安全回路独立于普通控制回路,急停信号直接切断伺服使能,不能交给程序去判断。安全门、光栅、双手操作装置等外围安全元件要与安全输入模块对应接线。区域限制功能可以把机器人限制在指定空间内,在人与机器人共处的工作单元里非常实用。安全功能改动后必须重新验证,验证记录要留档。
按工艺补充扩展:焊接需要与焊接电源的接口和工艺参数管理,涂胶需要流量与速度同步,搬运需要视觉定位与抓取力控制,力控装配需要力传感器与柔顺控制功能。这些功能大多通过软件选项加硬件模块实现,选型时要确认选项的授权方式、所需传感器接口类型与采样周期。视觉引导对同步精度要求高,需要确认相机与控制器之间的触发与时间戳方式。
常见编程方式包括示教编程与离线编程。示教编程直观、上手快,适合轨迹简单、批量不大的场合;离线编程可以事先在软件里规划路径并做碰撞检查,适合轨迹复杂、产品换型频繁或本体不便占机的项目,但需要校准模型与实际本体的偏差。控制器上的功能选项多按授权方式开放,选型时要明确哪些功能已包含、哪些需要另购,避免调试时才发现关键功能不可用。程序备份与版本管理建议在项目初期建立规则。
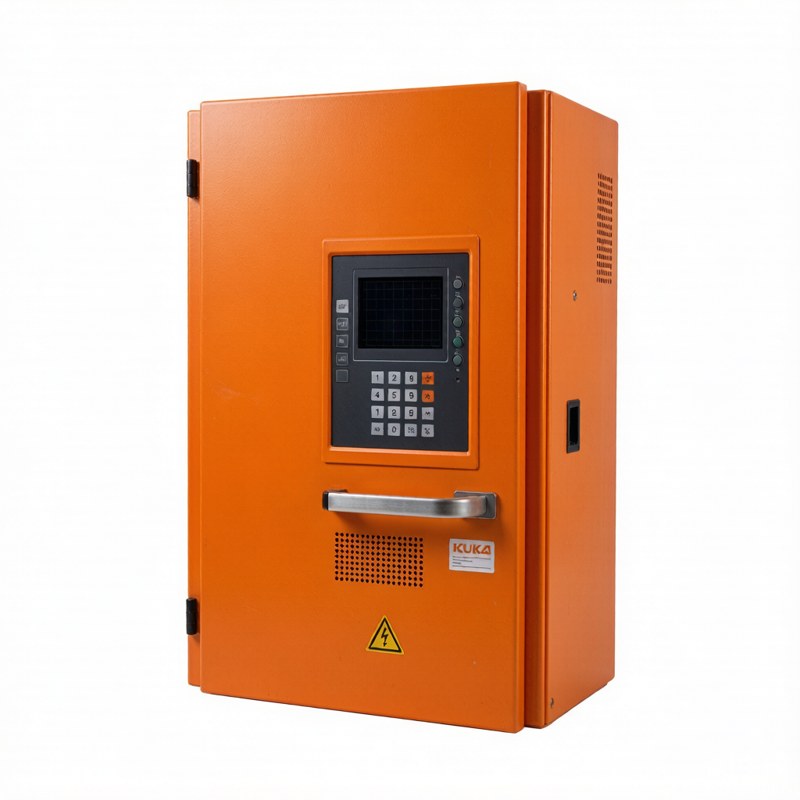
控制柜对供电质量有要求,电压波动与谐波会影响伺服驱动与通信稳定性,建议按说明配置隔离变压器或稳压措施。接地要单点可靠接地,接地电阻满足说明要求,接地混乱会引入干扰导致通信偶发中断。控制柜散热有风扇强制风冷与空调冷却两种方式,粉尘大的车间要注意过滤网定期清理,柜内温度长期偏高会缩短驱动器寿命。柜内走线要把动力线与信号线分开。
示教器的握持开关、急停按钮与使能开关是安全链的一部分,松手即停是基本设计要求,不能人为加装固定装置。权限建议分级管理:操作员只能运行与调用程序,工艺人员可修改点位与参数,管理员负责系统配置与安全设置,程序与参数的修改建议留痕。示教器线缆是易损件,长期使用会出现接触不良,出现示教器偶发失联时应优先检查线缆与接口。
验收不是走一遍程序就算完成,安全功能与外围联锁必须逐项测试并留下记录。备份文件建议保存在独立介质上,调试后再改参数时才有回退余地。
问:六轴机器人想加一个行走轨,原来的控制柜还能用吗?
答:要看控制柜的轴数容量与驱动模块余量。若剩余轴数与电源容量足够,通常通过增加驱动模块与授权即可扩展;容量已满则需要升级控制柜。扩展后要重新配置运动学关系并重新验证安全功能。
问:节拍达不到方案要求,先查程序还是先查控制器?
答:建议先确认实际负载与轨迹是否与方案一致,再检查程序中的加减速倍率与圆滑过渡设置,最后核对伺服参数与机械状况。多数节拍偏差来自负载偏大、轨迹点过密或加减速设置过于保守。
问:控制器需要定期做哪些维护?
答:重点在散热与存储。定期清理柜内过滤网与风扇,检查柜内温度与保存参数的备份电池状态,定期备份程序与系统镜像。电池电量耗尽可能导致参数丢失,更换要按说明在通电状态下进行。
问:视觉引导一定要用专用接口吗?
答:建议使用与控制器配套的同步接口。普通通信方式在触发与时间戳上存在延迟与抖动,高速运行时会表现为抓取偏移。选型时确认相机的触发方式与控制器的采样周期能否匹配。
机器人控制器配置的判断顺序是:先按轴数与联动物理清容量,再按工艺确定接口与扩展模块,然后落实安全回路与权限管理,最后用实际负载验证节拍与精度。配置环节最容易忽略的是安全功能的独立性与外围通信的协议匹配,这两项一旦返工,影响的是整个工作单元的进度。项目立项时建议把轴数、工艺需求、外围设备清单与安全要求四项一并写明,再对照选型资料确认配置。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102