欢迎光临~摩比工品,MRO 工业品知识库

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
自动化产线上最怕两件事:节拍跟不上和机器人突然报警停机。很多时候问题不在机器人本体,而在选型时只看了负载,没核对臂展、干涉区与防护等级,或者集成时管线包选错导致反复断线。库卡的产品线从几公斤负载的小机型到几百公斤的重型机都有,先把谱系理清楚,选型才不会走偏。
库卡(KUKA)1898 年创立于德国奥格斯堡,是全球知名的工业机器人与自动化方案品牌,1990 年代起在汽车焊装、白车身线上大量应用,后并入美的集团体系。品牌的核心资产是运动控制与示教编程体系,机器人本体、控制器、示教器与工艺软件成套提供。对用户而言,库卡的产品定位偏中高端自动化场景,适合把机器人当作产线核心设备来规划的车间,而不是单台孤立使用的场合。
库卡产品线可按四条线看:
四条线的关系是本体与控制器配套、软件通用,选型时按工艺先定本体,再配控制与安全方案。
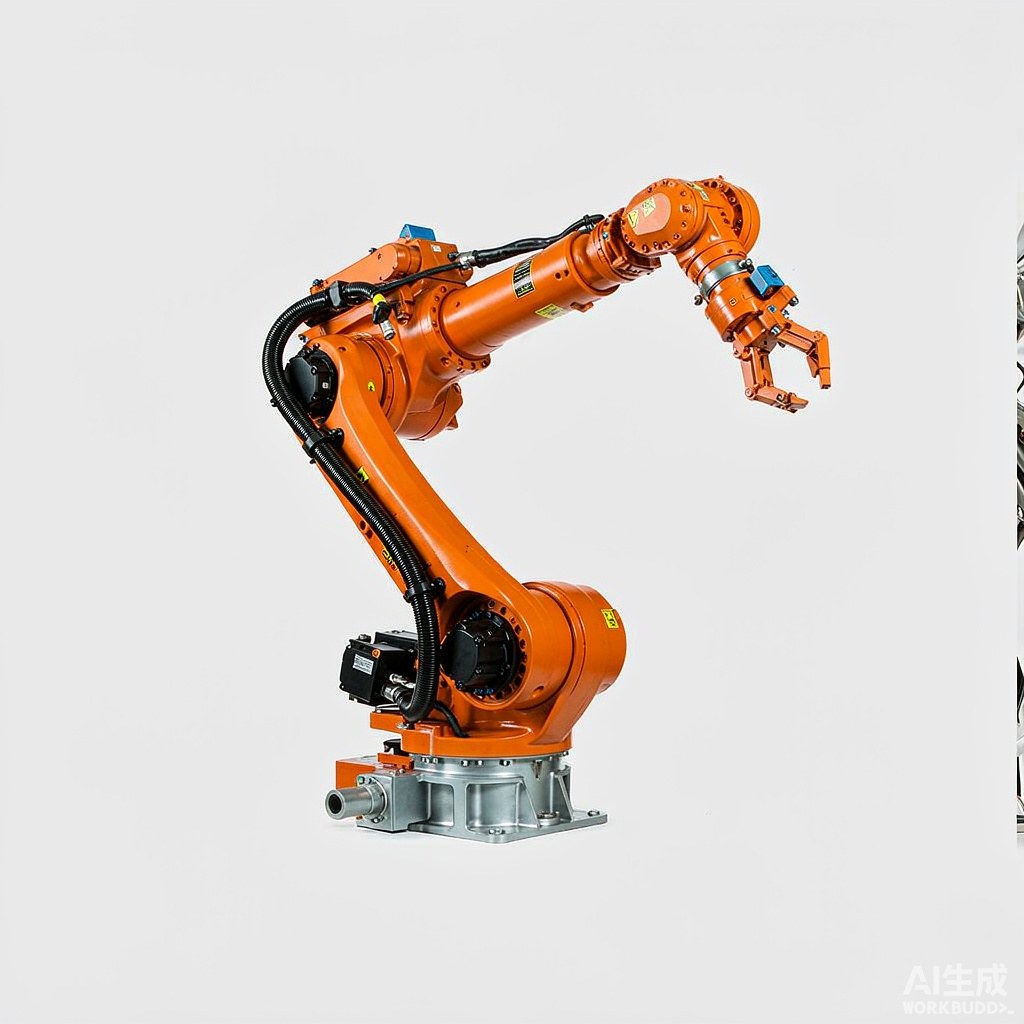
库卡六轴机型常见按负载分档:几公斤到二十公斤级的多用于上下料、点涂与检测;五十到三百公斤级是焊接、切割与搬运的主力;五百公斤以上重载机型用于铸件、车身总成等大件搬运。同一负载下臂展有多个规格,工作半径多在 1.5 米到 3.5 米之间。选型的关键不是负载留多少余量,而是把工件加夹具的总重、重心偏置与到达姿态一起核对,重心偏置大的场合要按样本降额使用。
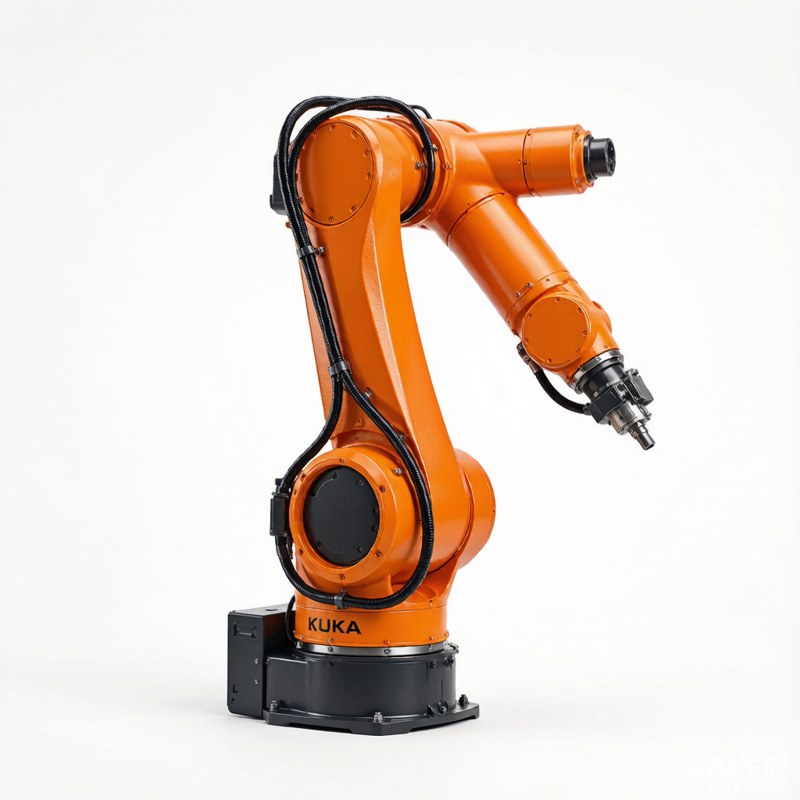
LBR 系列协作机器人采用七轴构型,关节内置力矩传感,碰撞时可自动退让,适合与人近距离配合的装配、检测与取放工序。其负载通常在十几公斤以内,速度也低于同尺寸工业机,不能只图安全防护简单就把工业机的活交给协作机。选协作机的判断标准是:节拍要求不高、工件多变、人机需要共工位;一旦节拍紧张或需要防护罩,仍应回到六轴工业机加围栏的方案。
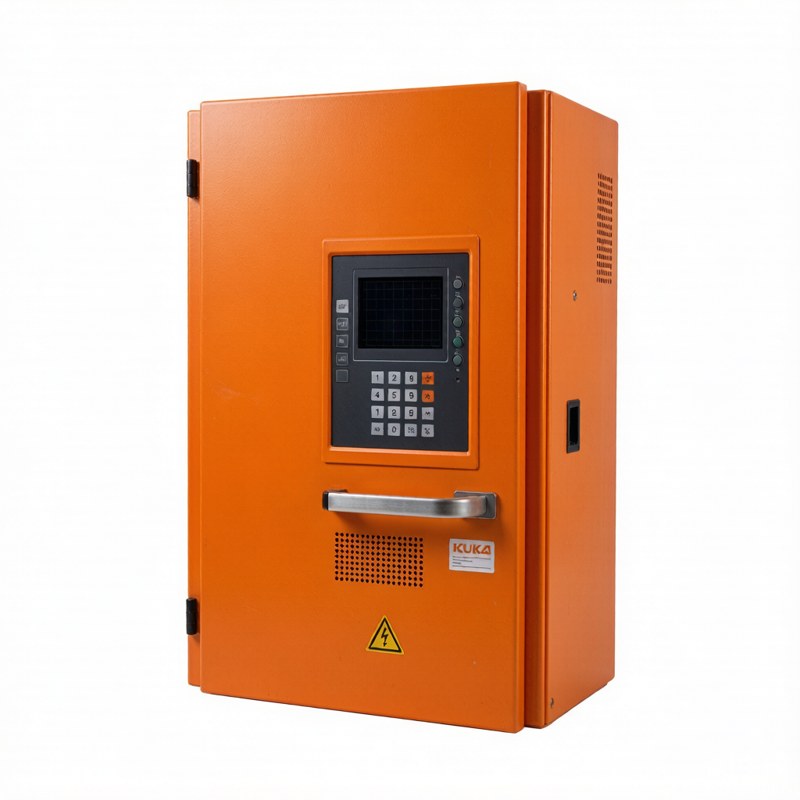
库卡机器人成套使用自家控制器,示教编程在国内工厂应用广泛,同时支持 KRL 语言扩展与离线编程。对维护人员的实际意义是:备件与技术资料要按控制器版本对应,不同代次的控制器与示教器不通用;程序备份、零点校正数据与系统镜像要定期导出保存,控制器损坏或硬盘故障时,没有备份的现场恢复周期会成倍拉长。
库卡机器人的设计取向可以概括为三点:运动学性能突出,轨迹精度与多机协同适合焊装线这类连续节拍工况;模块化本体设计使同系列机型在底座与接口上有延续性,便于产线改造时沿用外围;与安全系统的集成完整,配合安全控制器可实现区域限速与急停管理。看重节拍稳定与多机协同的场合,这些特点是选型时的加分项。
三步之后建议用离线仿真验证节拍,重点看满姿态下有没有速度饱和与奇异点,仿真过不了再换大一档机型,比装完返工便宜得多。
机器人本体外,常用配套件包括管线包、工具法兰、平衡缸、底座与第七轴地轨。管线包是最容易出问题的附件,拖链式与悬挂式按行程选,走向不合理会导致示教时反复刮碰。焊接应用还要配清枪站与送丝机构,打磨应用要考虑吸尘罩。附件建议随本体同一渠道配齐,型号与本体版本对应,混用不同代次的法兰与管线包是常见的事故来源。
日常点检围绕三项:本体温升与异响、减速机润滑油位与更换周期、管线包磨损。常见故障中,零点丢失多发生在碰撞或断电后,按标定流程重新校正即可;电池报警提示编码器数据需备份;突然降速常见于热保护或外部安全回路断开。建议把每次报警代码与处理过程记入台账,同一代码反复出现时先查外围再动本体。
库卡整机与备件渠道较多,核对来源时先看本体铭牌与控制器内系统信息是否一致,序列号可在品牌体系内查询;二手与翻新机要确认减速机更换记录与保养历史。备件方面减速机、示教器、电池与管线包属高频件,关键产线建议按台备份电池与电池座,示教器至少公用一台完好备机。
问:库卡协作机器人可以完全去掉安全围栏使用吗?
答:LBR 系列的碰撞检测属于降低风险的措施,是否可免围栏仍要按风险评估结果定。高速大负载的工序即使用了协作机,也可能需要限速、区域扫描等组合措施,不能仅凭机型就取消安全配置。
问:六轴机器人负载选大一档是不是更保险?
答:负载过大机型价格更高、能耗与占用空间也更大,且过大的机型在小负载下动态响应并不占优。正确做法是按工件总重、重心偏置与节拍核算,余量一般控制在一到两成。
问:机器人报警零点丢失,自己能恢复吗?
答:具备标定工具条件与经过培训的人员可以按流程恢复;没有标定工具或工件姿态复杂时,建议由专业服务人员处理,错误校正会让轨迹精度长期偏离。
问:产线改造时旧机器人还能继续用吗?
答:先确认控制器版本是否仍有备件与软件支持,再核查本体保养状态。控制器停产的老机型,改造成本可能高于更换,需一并评估外围接口兼容性。
库卡选型的主线是:按工艺定本体,按负载与臂展核参数,按节拍做仿真,按版本配控制与备件。使用阶段把零点、电池与管线包三项点检做扎实,多数停机可以提前发现。规划新产线或改造项目前,建议先整理工件参数、节拍要求与场地尺寸,再对照样本确定机型与安全配置。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102