欢迎光临~摩比工品,MRO 工业品知识库

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
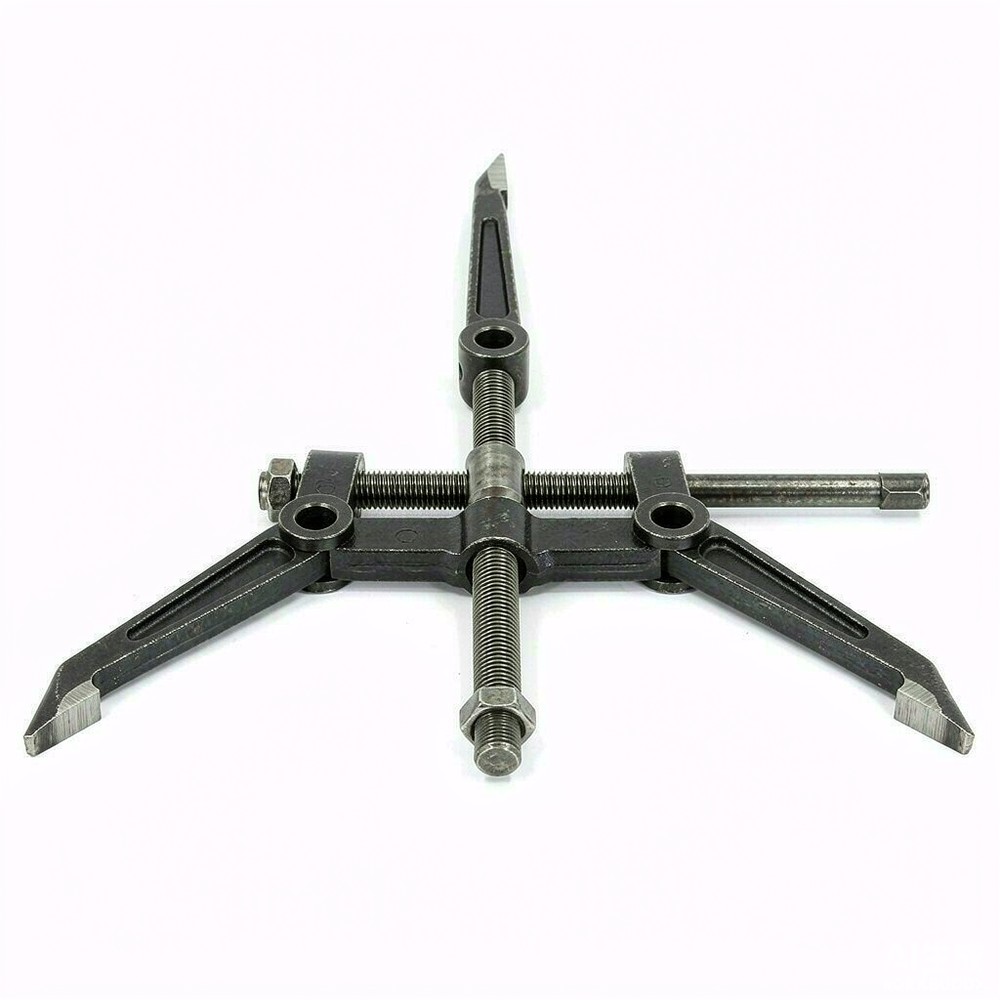
库科(Kukko)拉拔器的张力传递与爪型配置,决定拆卸过程是顺利分离还是损伤工件。本文说明螺杆轴向力与爪臂径向夹紧力的相互关系、标准爪与内爪窄爪的适用抓取面、爪臂跨距与弯矩对有效拉力的影响,并给出爪尖滑脱与爪臂变形的判断顺序及受力校核方法,供现场拆卸作业时参考。
拉拔器依靠中心螺杆产生的轴向力,经爪臂转换为对工件的径向夹紧与轴向拉拔,爪型与张力配置是否合理,直接决定拆卸过程是顺利分离还是造成工件损伤。库科(Kukko)在拉拔工具方向产品系列完整,本文从受力关系与爪型选择展开。
拉拔器由中心螺杆、横梁与两只或三只爪臂组成,旋进螺杆时横梁被顶开,爪臂在工件外缘形成夹持并沿轴向拉出工件。张力包含两层含义:螺杆产生的轴向拉拔力与爪臂对工件的径向夹紧力。夹紧力不足会导致爪臂滑脱,过大则可能压伤工件表面或使薄壁件变形。库科(Kukko)的拉拔器通过爪型系列与臂长档位适配不同工件,爪型配置的核心是让爪尖落在能承受拉拔力的结构面上。
拉拔器的效率与安全性取决于爪型与受力路径的匹配。
以下为典型规格与常见档位,实际能力以系列标注为准。
拉拔作业的场合差异主要体现在工件直径与可达空间上。
配置爪型与张力时,可按以下顺序逐项判断。
问:爪臂为什么会从工件上滑脱?
答:常见原因是爪尖未落在垂直受力面上,或爪口宽度小于抓取面导致接触面积不足。另外,两爪布置不对称会使工件受力偏斜,爪尖逐步爬移。处理办法是重新选爪型、调整爪尖位置。
问:三爪一定比两爪好吗?
答:三爪自定心、受力均匀,对薄壁件与精度件更友好;但三爪需要更大的周围空间,在贴近机架或管路密集处无法布置。选择依据是空间条件与工件刚性。
问:拉拔力够大就能拆下来吗?
答:不一定。过盈配合件的分离还取决于受力方向是否与配合轴线一致,以及爪臂是否产生附加弯矩。拉力超过承受能力会先造成工件变形或爪臂弯曲,应配合渗透润滑与适度温差法处理。
拉拔器的拉力选型表、爪型对照图、跨距与臂长关系以及使用注意事项等技术资料,可通过公开技术渠道查阅。遇到工件滑脱或爪臂变形时,建议记录工件直径、抓取位置与施力过程。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102