欢迎光临~摩比工品,MRO 工业品知识库

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
外观检测从人工转向机器,真正的难点往往不在算法,而在成像。同样一套系统,光源角度差一点、曝光差一档,判定的稳定性就完全不同,现场表现为漏检与过杀来回波动。视觉检测系统的选型,本质是把检测特征、产线节拍与安装空间三件事先定下来,再去选相机、镜头与光源,顺序反了就会反复返工。
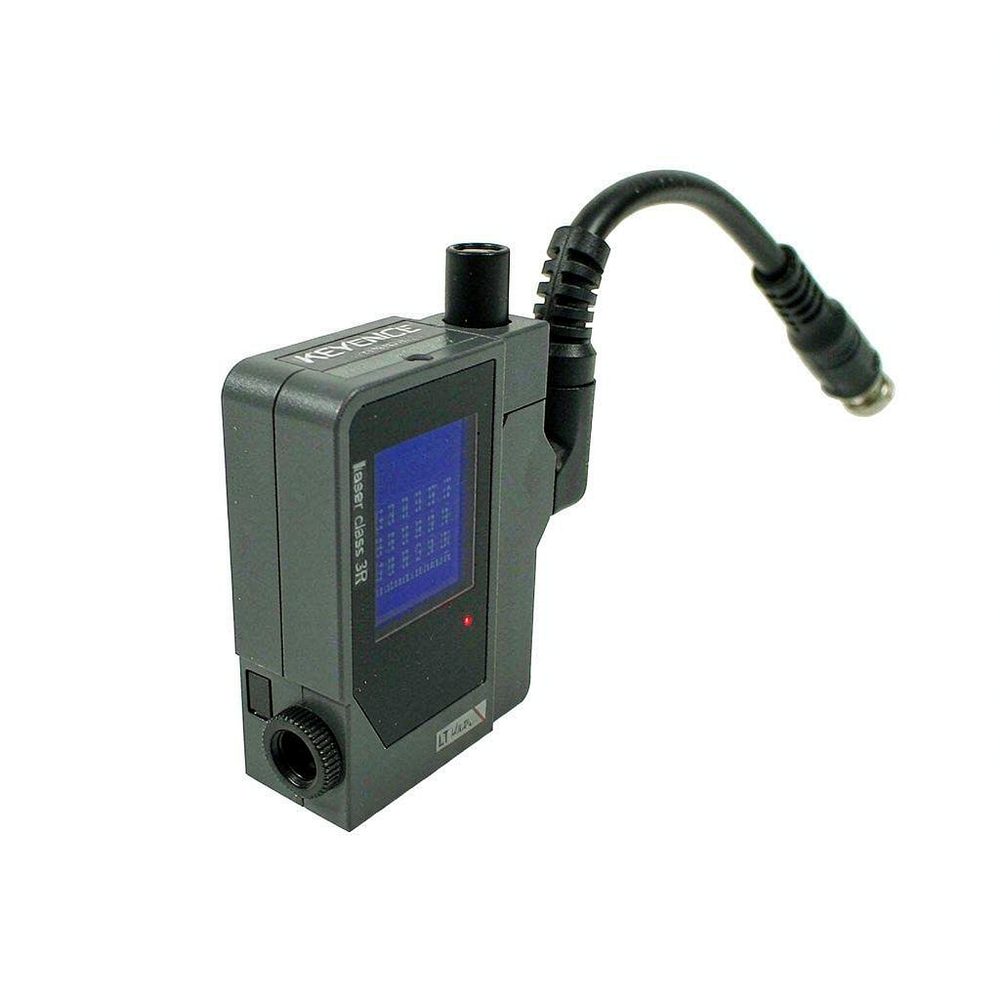
视觉检测系统由相机、镜头、光源与控制器(或智能相机一体机)构成,用于替代人眼完成尺寸测量、外观缺陷判定、字符识别与定位引导。基恩士(KEYENCE)在该品类以一体化程度高、设定流程化为特点。典型场景包括零部件表面划痕与脏污检测、装配到位与缺件确认、标签与字符读取、机器人抓取的定位引导,以及电子元件的高速分选。
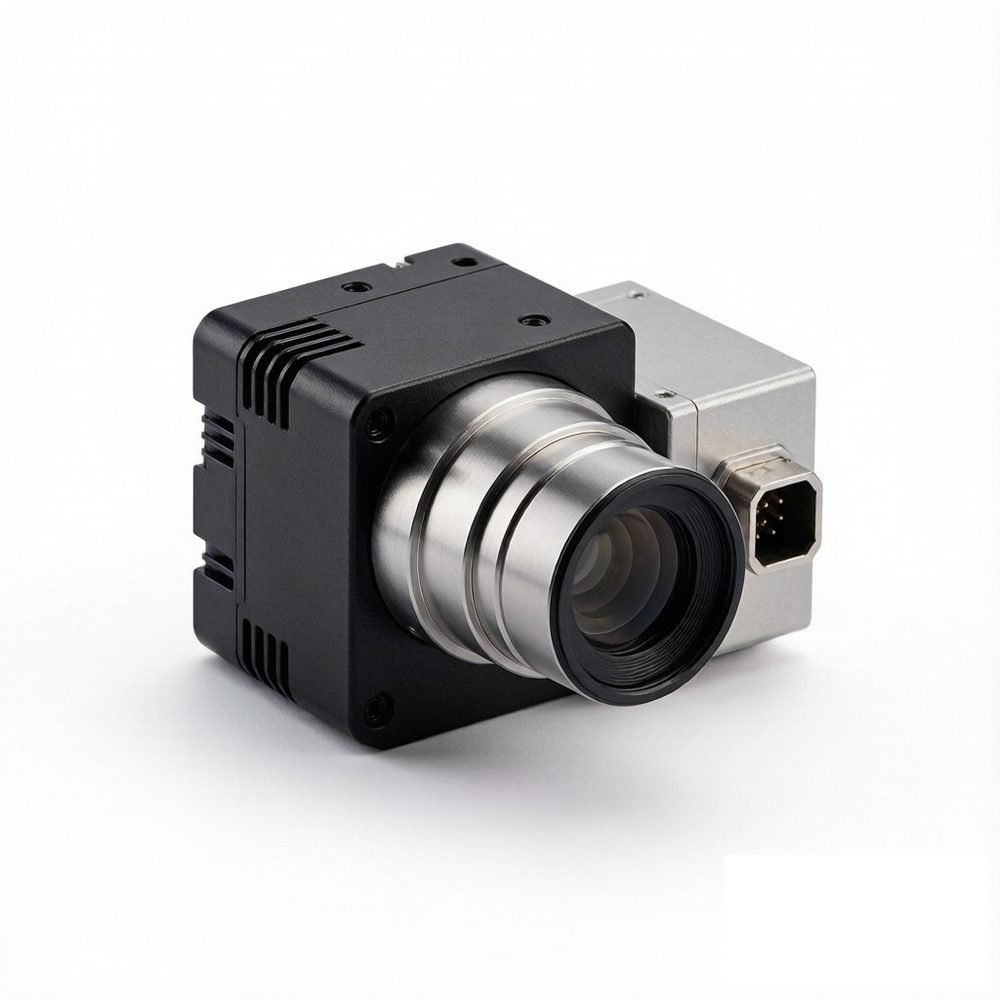
选型的起点是视野与精度要求:先确定需要看清的最小缺陷尺寸,按三到五倍像素覆盖原则反推所需分辨率,再按视野宽度与工作距离选择焦距。相机分辨率提高会增加数据量与处理时间,需与节拍一起权衡。彩色相机适合颜色判定场合,黑白相机在同样像素下细节与灵敏度更好。镜头要确认靶面尺寸与相机匹配,接口类型不能混用。
光源决定特征是否被凸显。条形光适合边缘与划痕,环形光适合表面均匀照明,背光适合轮廓与尺寸测量,同轴光适合反光表面的缺陷检测。角度上,低角度斜射能突出凹凸起伏,正面照明更利于颜色与字符判定。颜色选择要考虑被测物与背景的对比,必要时用互补色增强差异。光源稳定性同样重要,建议选用带恒流控制的型号并定期检查亮度衰减。
第一步列出检测项目与判定标准,明确缺陷类型与可接受阈值;第二步收集合格件与各类不良件样品,用于验证成像方案;第三步按最小特征尺寸与视野确定相机与镜头;第四步按特征对比需求确定光源;第五步确认节拍、通信接口与安装空间。有样品验证这一步,方案落地风险会大幅降低。
相机与光源的固定必须刚性可靠,运行中位移会造成判定漂移。安装后先调整曝光与焦距,使特征边缘清晰、不过曝,再设定检测窗口与阈值。调试阈值时应覆盖正常波动范围,包括材质批次差异、环境光变化与来料位置偏差,避免阈值过紧造成过杀。调试完成后锁定参数与机械位置,并设置权限防止误改。
漏检率上升,先查光源亮度与镜头清洁度,再看来料位置是否偏移出检测窗口;过杀增多,多与阈值过紧、环境光干扰或来料波动有关;通信中断,检查网线、接口与协议配置;触发不同步,核对编码器或传感器的触发时序。排查时应保留当时的图像记录,凭现象描述很难定位根因。
视觉系统要与产线的节拍、剔除机构与数据系统对接。节拍紧张时可采用多相机并行或区域分步检测。判定结果需可靠传递给剔除或分拣机构,并确认延时与位置匹配。数据方面,建议保存不良图像与统计结果,用于工艺追溯与持续改进。多品种产线应建立配方管理,换型时调用对应参数,减少重复调试。
视觉项目宜分阶段推进:先做样品成像验证,确认方案可行再下单;现场安装后留出调试与试运行时间,用实际来料验证漏检与过杀水平;稳定运行后再纳入正式判定。采购时明确相机、镜头、光源、线缆与支架的完整清单,避免到现场缺件停工。对多工位推广的企业,建议先做一条样板线再复制。
视觉项目能否落地,取决于成像是否稳定、阈值是否经得起来料波动,这两件事都要靠真实样品在生产节拍下验证,参数表上比对不出来。做样板线、留图像记录、建立配方管理,是后续复制推广的基础。需要按检测项目评估相机镜头光源配置,或需要现场成像验证与批量选型资料的,可联系该品类技术支持。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102