欢迎光临~摩比工品,MRO 工业品知识库

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
伺服系统在设备上承担的是把指令位置变成实际位置的工作,它的表现不取决于单一器件的精度,而取决于控制器、驱动器、电机与反馈元件四者之间的匹配。四者中最容易被低估的是反馈环节与整定环节:编码器分辨率再高,若安装偏心或信号受扰,定位精度依然无法保证;增益调得再高,若机械存在共振,系统只会以振荡告终。富士通(Fujitsu)在信息通信与工业电子领域长期从事控制与驱动类产品的设计与制造,产品谱系覆盖伺服放大器、运动控制单元、编码器与配套调试软件。本文从品牌定位、技术演进、三环控制原理、产品谱系、参数含义、安装规范到应用领域逐层梳理其技术脉络。
伺服驱动属于运动控制的执行环节,评价维度与普通变频调速不同:不追求调速范围与能效,而追求指令跟随的准确性、响应带宽与低速平稳性。同一套伺服,用在贴片机的平面平台上与用在卷绕张力控制上,整定取向完全不同,前者要求高刚度与快速定位,后者要求低速无爬行与转矩平滑。富士通的产品体系围绕指令接口、功率变换与反馈闭环三条主线组织:前端是指令与总线接口,中间是电流环与功率级,后端是编码器反馈与状态监测。理解这一定位,就能明白伺服系统的取用要从负载惯量、定位节拍与机械刚性出发,而不是只按功率与额定转矩对照。
伺服驱动技术的演进围绕三件事展开:指令的传输方式、电流环的调制方式、以及整定与诊断的自动化程度。早期驱动器以模拟量电压作指令,接线多、抗扰能力弱,零点漂移需要定期校正。此后随现场总线与实时以太网普及,指令改为数字报文,位置、速度与转矩可在同一通道内传输,多轴之间的同步由通讯周期保证。技术节点有几个值得注意。其一是功率级从线性放大发展到脉宽调制逆变,效率大幅提高,体积与发热下降。其二是调制频率从固定载波发展到可调载波,载波频率提高使电流波形更平滑、噪声下降,但开关损耗与发热上升。其三是整定从人工试凑发展到自动辨识,驱动器可测量负载惯量并给出初始增益,再配合振动抑制滤波完成细调。技术资料通常给出额定电流、最大瞬时电流、载波频率范围与过载能力曲线,这些参数需组合判断。
伺服驱动按三个闭环嵌套工作:电流环最内、速度环居中、位置环最外。电流环的带宽最高,决定转矩响应速度,其性能取决于采样频率与电机电感;速度环由电流环的输出构成,决定对外部扰动的抑制能力;位置环最外,决定跟随误差的大小。三者带宽应依次递减,若位置环增益接近速度环带宽,系统必然振荡。功率级采用脉宽调制逆变,把直流母线电压斩波为三相交流,输出电压的基波幅值与频率由调制比决定,电流波形中叠加开关频率的纹波,纹波幅值由电机电感与载波频率共同决定。理解这一结构,就能明白为什么提高载波频率可以降低电流纹波与电磁噪声,却会加剧驱动器发热,也能明白为什么惯量比过大时必须降低增益而不能靠加大电流弥补。
驱动类产品按功率等级与接口形式分族,形式选择取决于轴数与同步要求。
反馈与附件决定系统的可用精度与稳定性,选配应与机械结构匹配。
参数名称容易记住,含义常被误读,几组概念需要分清。
这些参数不能孤立设定。惯量比决定增益上限,载波频率决定可用带宽与发热,转矩限幅决定加速过程中的跟随误差。实际整定顺序应是先辨识惯量、再设转矩限幅、然后由内到外逐环提高增益,最后用振动抑制滤波处理机械共振。若顺序颠倒,先调外环再调内环,往往越调越乱,因为内环未稳时外环的任何增益变化都会被放大成振荡。
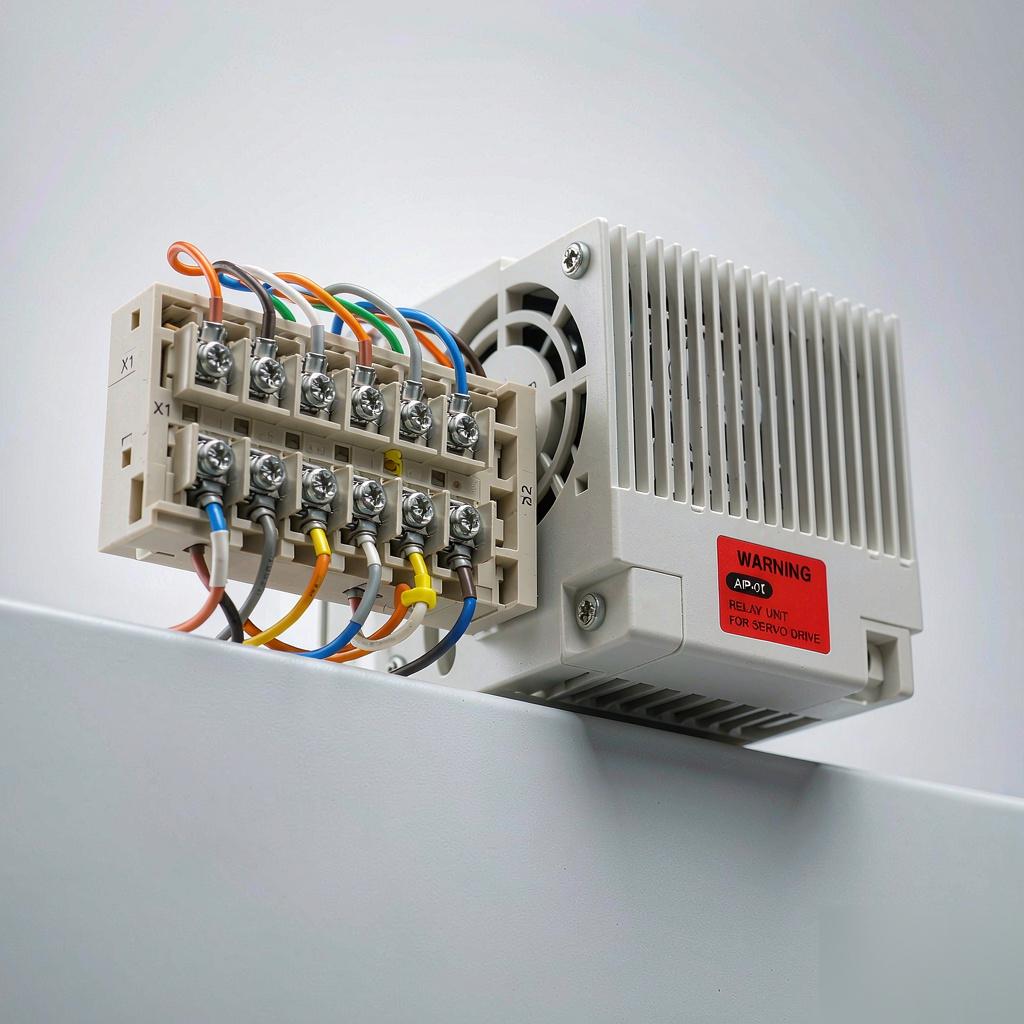
驱动器的故障有相当比例来自安装与布线,与器件本身无关。柜内布置应保证进风与出风通道畅通,多台并排时按资料要求留出间距,避免下台排出的热风被上台吸入。散热计算应按柜内总损耗而非单台损耗进行,柜内温度超过额定值时需降额使用,降额曲线通常在资料中给出。接地方面,驱动器外壳接地应单独接至柜体接地排,编码器屏蔽层宜单端接地以避免地环流,动力线与信号线分槽敷设,交叉时保持直角。母线电容在断电后仍存有电荷,检修前应按资料要求等待放电时间。此外,电机电缆过长会因分布电容产生高频漏电流,表现为漏电保护动作或编码器通讯异常,此时应加装输出电抗器或改用较短电缆。
伺服系统的应用覆盖机床进给、电子装配、包装机械、印刷与纺织设备。不同领域的关注点不同,失效形式也有差异。
失效分析应先区分电气、机械与参数三类原因。电气类表现为报警与电流异常,机械类表现为特定速度点的振动,参数类表现为整定后性能反复变化。三类原因的区分方法是做空载与带载对比:空载正常而带载异常,多指向机械与参数;空载即异常,多指向接线与器件。
问:同一台驱动器,空载运行平稳,装上负载后出现明显振动,应从何处入手?
答:先测惯量比,惯量比偏大时可用增益必然下降,应先降增益再用振动抑制滤波处理共振点,若仍不足需考虑加减速机或换用转子惯量更大的电机。
问:定位精度达不到标称值,是编码器分辨率不够吗?
答:不一定。分辨率只是理论下限,实际精度还受安装偏心、联轴节间隙、机械反向间隙与热变形影响,应先测双向重复定位,再判断是否需要提高分辨率。
问:提高载波频率能降低噪声,是否可以直接调到最高?
答:不能。载波频率提高会增加开关损耗与驱动器发热,需按降额曲线核算柜内温度,同时注意电机电缆长度带来的高频漏电流与轴电流问题。
问:减速时频繁出现母线过压报警,如何处置?
答:先核算制动电阻功率与阻值是否与减速能量匹配,再确认再生单元容量,若为频繁启停工况可考虑共用母线与能量回馈方案,单纯延长减速时间只能暂时缓解。
问:更换同规格驱动器后需要重新整定吗?
答:需要。不同批次的电流采样与调制实现存在差异,应重新辨识惯量并复核增益,同时把参数备份留档,便于故障后快速恢复。
伺服驱动系统的技术要点可归纳为三条:三环带宽依次递减是稳定性的前提,惯量比决定可用增益的上限,安装与布线决定性能能否落地。整定时应先内环后外环、先辨识后调参,并把每次整定的参数与工况一并留档。相关技术资料包括选型手册、过载与降额曲线、编码器接口说明、整定流程与故障代码表,可作为设备配置与维护规程编制的参考依据。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102