欢迎光临~摩比工品,MRO 工业品知识库

 全国服务热线:
400-001-5164
全国服务热线:400-001-5164
产线突然停机,屏幕上报的是某个传感器信号丢失;换上新传感器后几天又出现同样情况,说明问题可能不在元件本身,而在检测位置、环境光或接线屏蔽上。自动化产品的排查与机械件不同,信号从检测到处理再到动作是一条完整的链,任何一段不可靠都会表现为停机。
欧姆龙(OMRON)创立于1933年,是自动化控制与电子设备品牌,产品覆盖可编程控制器、传感器、继电器、伺服系统、视觉系统与安全产品,在汽车制造、电子装配、包装与物流自动化中应用较多。其产品线横跨检测、控制与执行三段,配套关系紧密。自动化项目的可靠性往往取决于这些环节之间的配合是否顺畅,单看某个元件的参数很难判断整线的实际表现。
按功能可分四段:检测类包括光电传感器、接近传感器、限位开关与编码器;控制类包括可编程控制器及各类控制模块;执行类包括伺服系统与变频驱动;安全类包括安全继电器、安全光幕与急停装置。此外还有视觉系统与人机界面。一条自动化产线的信号流向是检测、控制、执行,安全产品作为独立回路并行存在。做备件规划时按这条链分类,比按品牌型号堆在一起更实用。
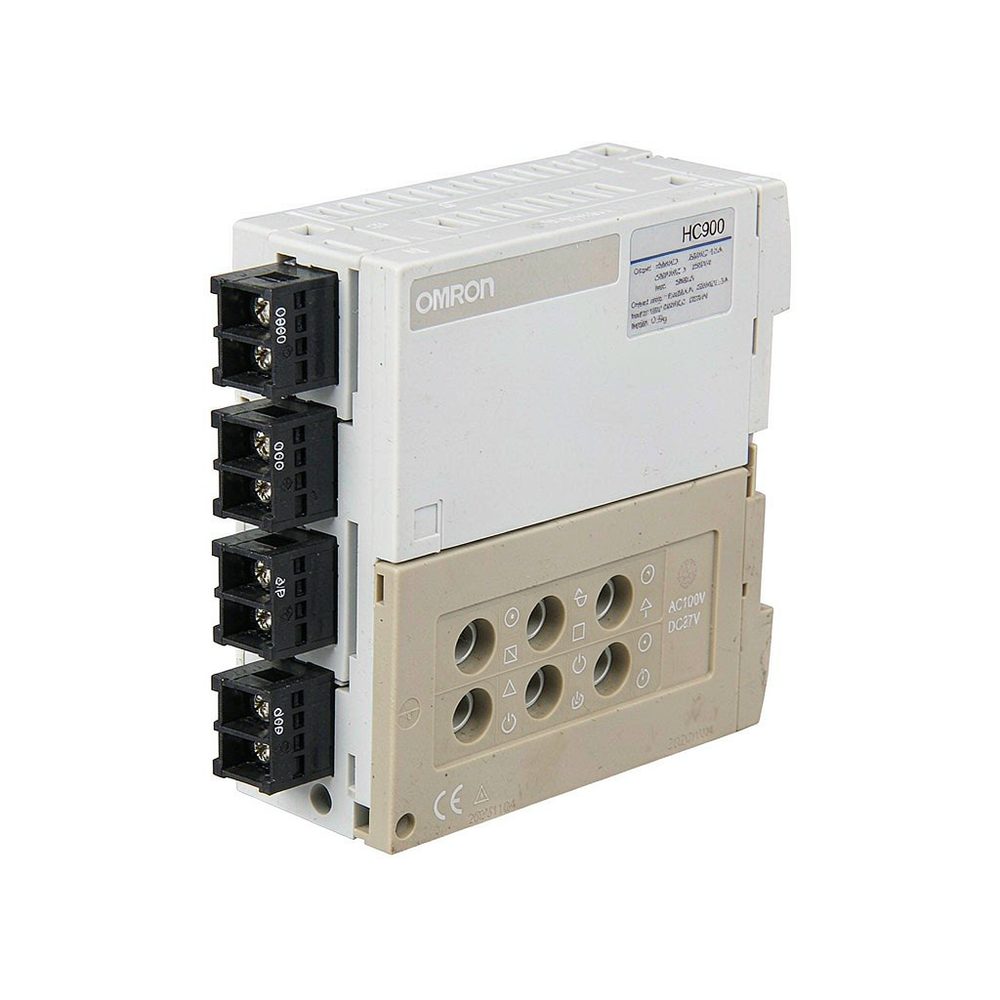
选型从输入输出点数开始,按实际点数列出并留出一到两成余量,再考虑是否需要模拟量、温度、高速计数或脉冲输出等特殊模块。程序容量与处理速度要与控制复杂度匹配,运动控制与多轴同步对扫描周期要求更高。机型分整体式与模块式:点数少、功能单一选整体式更经济;点数多、扩展频繁选模块式更便于后期增加。程序与参数应做好备份并记录版本,便于故障后快速恢复。
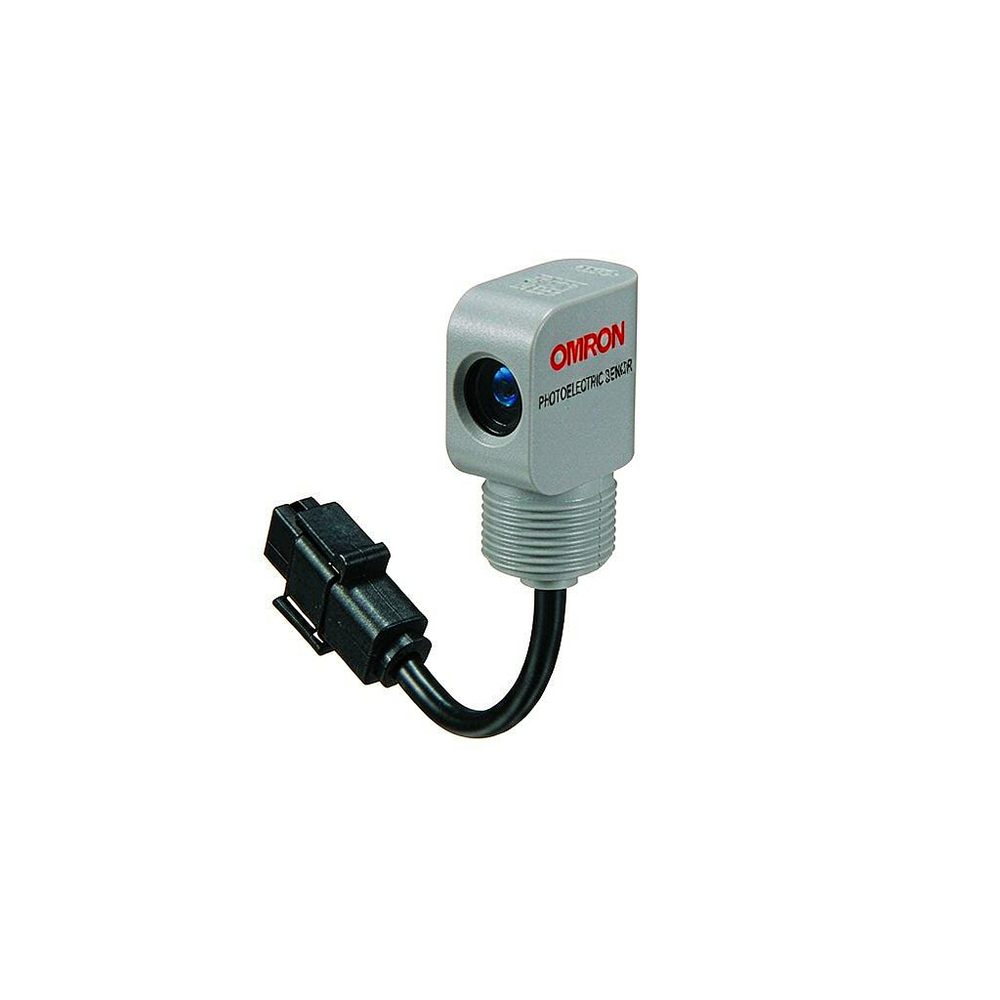
光电传感器分对射、反射与漫反射等形式:对射检测距离远、抗干扰较好,适合精度要求高的场合;漫反射安装方便,但受工件颜色与表面反光影响较大。接近传感器用于检测金属,检测距离随材质变化,安装时要留出非金属与相邻传感器之间的间距。选用时先确认检测对象的材质、颜色、尺寸与运动速度,再定检测距离、输出形式与防护等级。环境光、粉尘与水汽是现场误动作的主要来源。
中间继电器用于信号隔离与放大,选型看线圈电压、触点数量与负载类型;负载为感性时应考虑触点保护,否则容易产生电弧造成触点烧蚀。安全类产品的用法与普通控制不同,安全继电器与安全光幕构成独立的安全回路,与普通控制回路分开处理,动作后需要按规程复位。这类产品的选型应以风险评估结果为依据,安装位置、响应时间与复位方式都需要与设备设计保持一致。
伺服系统由驱动器、电机与反馈装置组成,选型的核心是转矩、转速与惯量匹配。负载惯量与电机惯量之比过大时,整定困难、容易振动,通常需要控制在一定倍数范围之内。定位精度要求高时,还要考虑编码器分辨率与机械传动间隙。多轴同步场合需要运动控制模块或总线通讯支持,接线与参数设定建议按轴逐一调试,确认单轴正常后再做联动。
视觉系统适合做尺寸测量、字符识别、有无判断与外观检测,前提是被测特征在图像中足够清晰且光照条件可控。选型时要先确认精度需求与视野范围,视野越大、精度要求越高,所需的相机分辨率也越高。现场光照往往比相机本身更影响结果,稳定的光源与遮光结构常比升级硬件更有效。并非所有检测都适合视觉方案,颜色与材质差异不明显、或节拍要求极高的场合,用传感器可能更划算。
上层网络与现场总线承担控制器、驱动器与上位系统之间的数据交换。规划时先确定网络拓扑与地址分配,再确认各部分支持的协议与速率。与上位系统的数据交互建议明确哪些数据需要实时刷新、哪些可以批量上传,以减少不必要的通讯负担。不同设备混用时,协议转换与网关的选择需要提前确认,否则调试阶段容易出现数据对不上的情况。
传感器与编码器的信号线应与动力线分开敷设,避免同槽走线;屏蔽层按单端接地处理,两端接地可能形成环流。变频器与伺服驱动器周围是干扰源,信号线走线应保持距离或加装隔离。接地方式要统一,避免多点接地造成电位差。安装传感器时要保证支架刚性,振动会导致检测距离漂移,是现场误动作的常见隐因。
自动化元件的备件策略与机械件不同。除易损的传感器与继电器外,控制器与驱动器的备件更贵,但一旦损坏停机时间很长,应按机台重要程度分级配置。程序、参数与画面工程的备份应与硬件备件同步进行,缺少备份的备件到现场也无法立即恢复生产。建议按机台建立资料档案,记录型号、版本与修改时间,更换后及时更新。
问:传感器频繁误动作怎么排查?
答:按检测对象、安装位置、环境光与接线的顺序排查。工件颜色或表面变化、支架振动导致距离漂移、强光直射以及信号线与动力线同槽,都会引起误动作。逐项排除后,多数情况并不需要更换元件。
问:控制系统需要做哪些备份?
答:至少包括控制程序、参数设定、人机界面工程与通讯配置四部分。备份应记录版本与日期,并保存在两个独立介质上。更换模块前先确认备份可用,否则新件到场也无法立刻恢复生产。
问:伺服电机发热明显是什么原因?
答:常见原因有负载偏大、惯量匹配不当、整定参数不合适以及长期低速大转矩运行。可先核对实际负载与运行电流,再检查机械传动是否卡滞,最后考虑调整整定参数。
问:安全回路能不能与普通控制回路合用?
答:不建议。安全回路需要独立且可靠地切断危险动作,与普通控制回路混合会削弱其独立性,也不便于故障排查与验证。安全功能应按相应要求单独设计并定期验证。
问:视觉检测精度不够怎么办?
答:先检查光照与镜头是否稳定,再评估视野与分辨率的匹配关系。缩小视野可以提升单位像素对应的精度,必要时增加光源或遮光结构,往往比直接更换相机更有效。
自动化系统的排查顺序是:先确认检测环节是否可靠,再看控制程序与参数是否被改动,最后核对执行机构与接线屏蔽。元件本身很少无故失效,多数误动作来自安装位置、环境干扰与匹配问题。调试前建议整理输入输出点表与元件清单,并为每个机台建立程序与参数的备份档案。
联系人:邓先生
手 机:13346467277
邮 箱:sales@chilok.com
地 址:广东省中山市神湾镇外沙村福源路4号4栋102